
- Problem
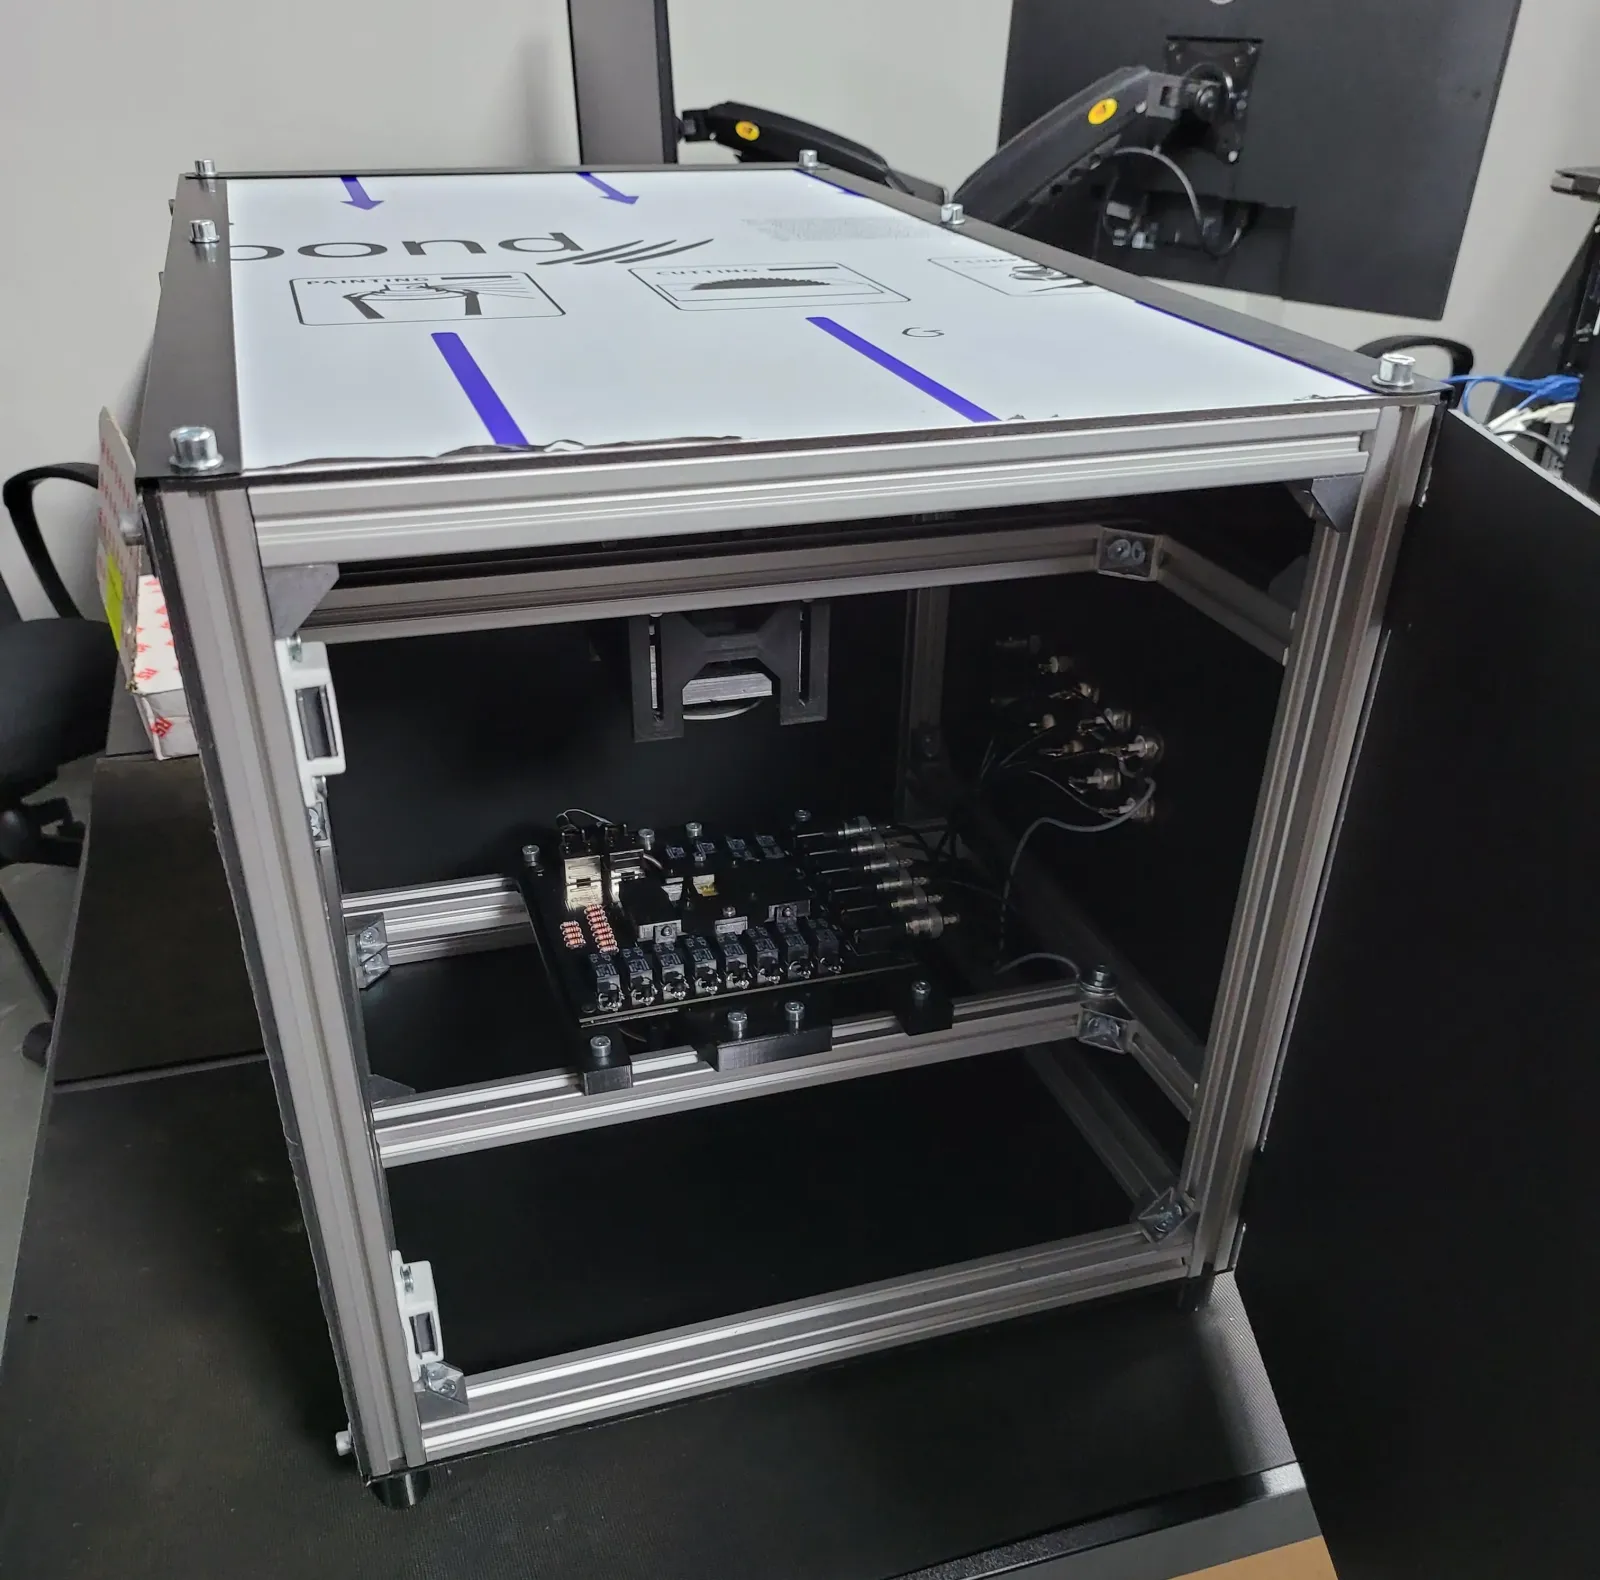
- Charakteryzacja tranzystorów organicznych napylonych na szklaną próbkę wymaga pomiaru wielu elementów pod różnym oświetleniem. Ręczny pomiar każdego tranzystora jest wolny i trudny do powtórzenia.
- Rozwiązanie
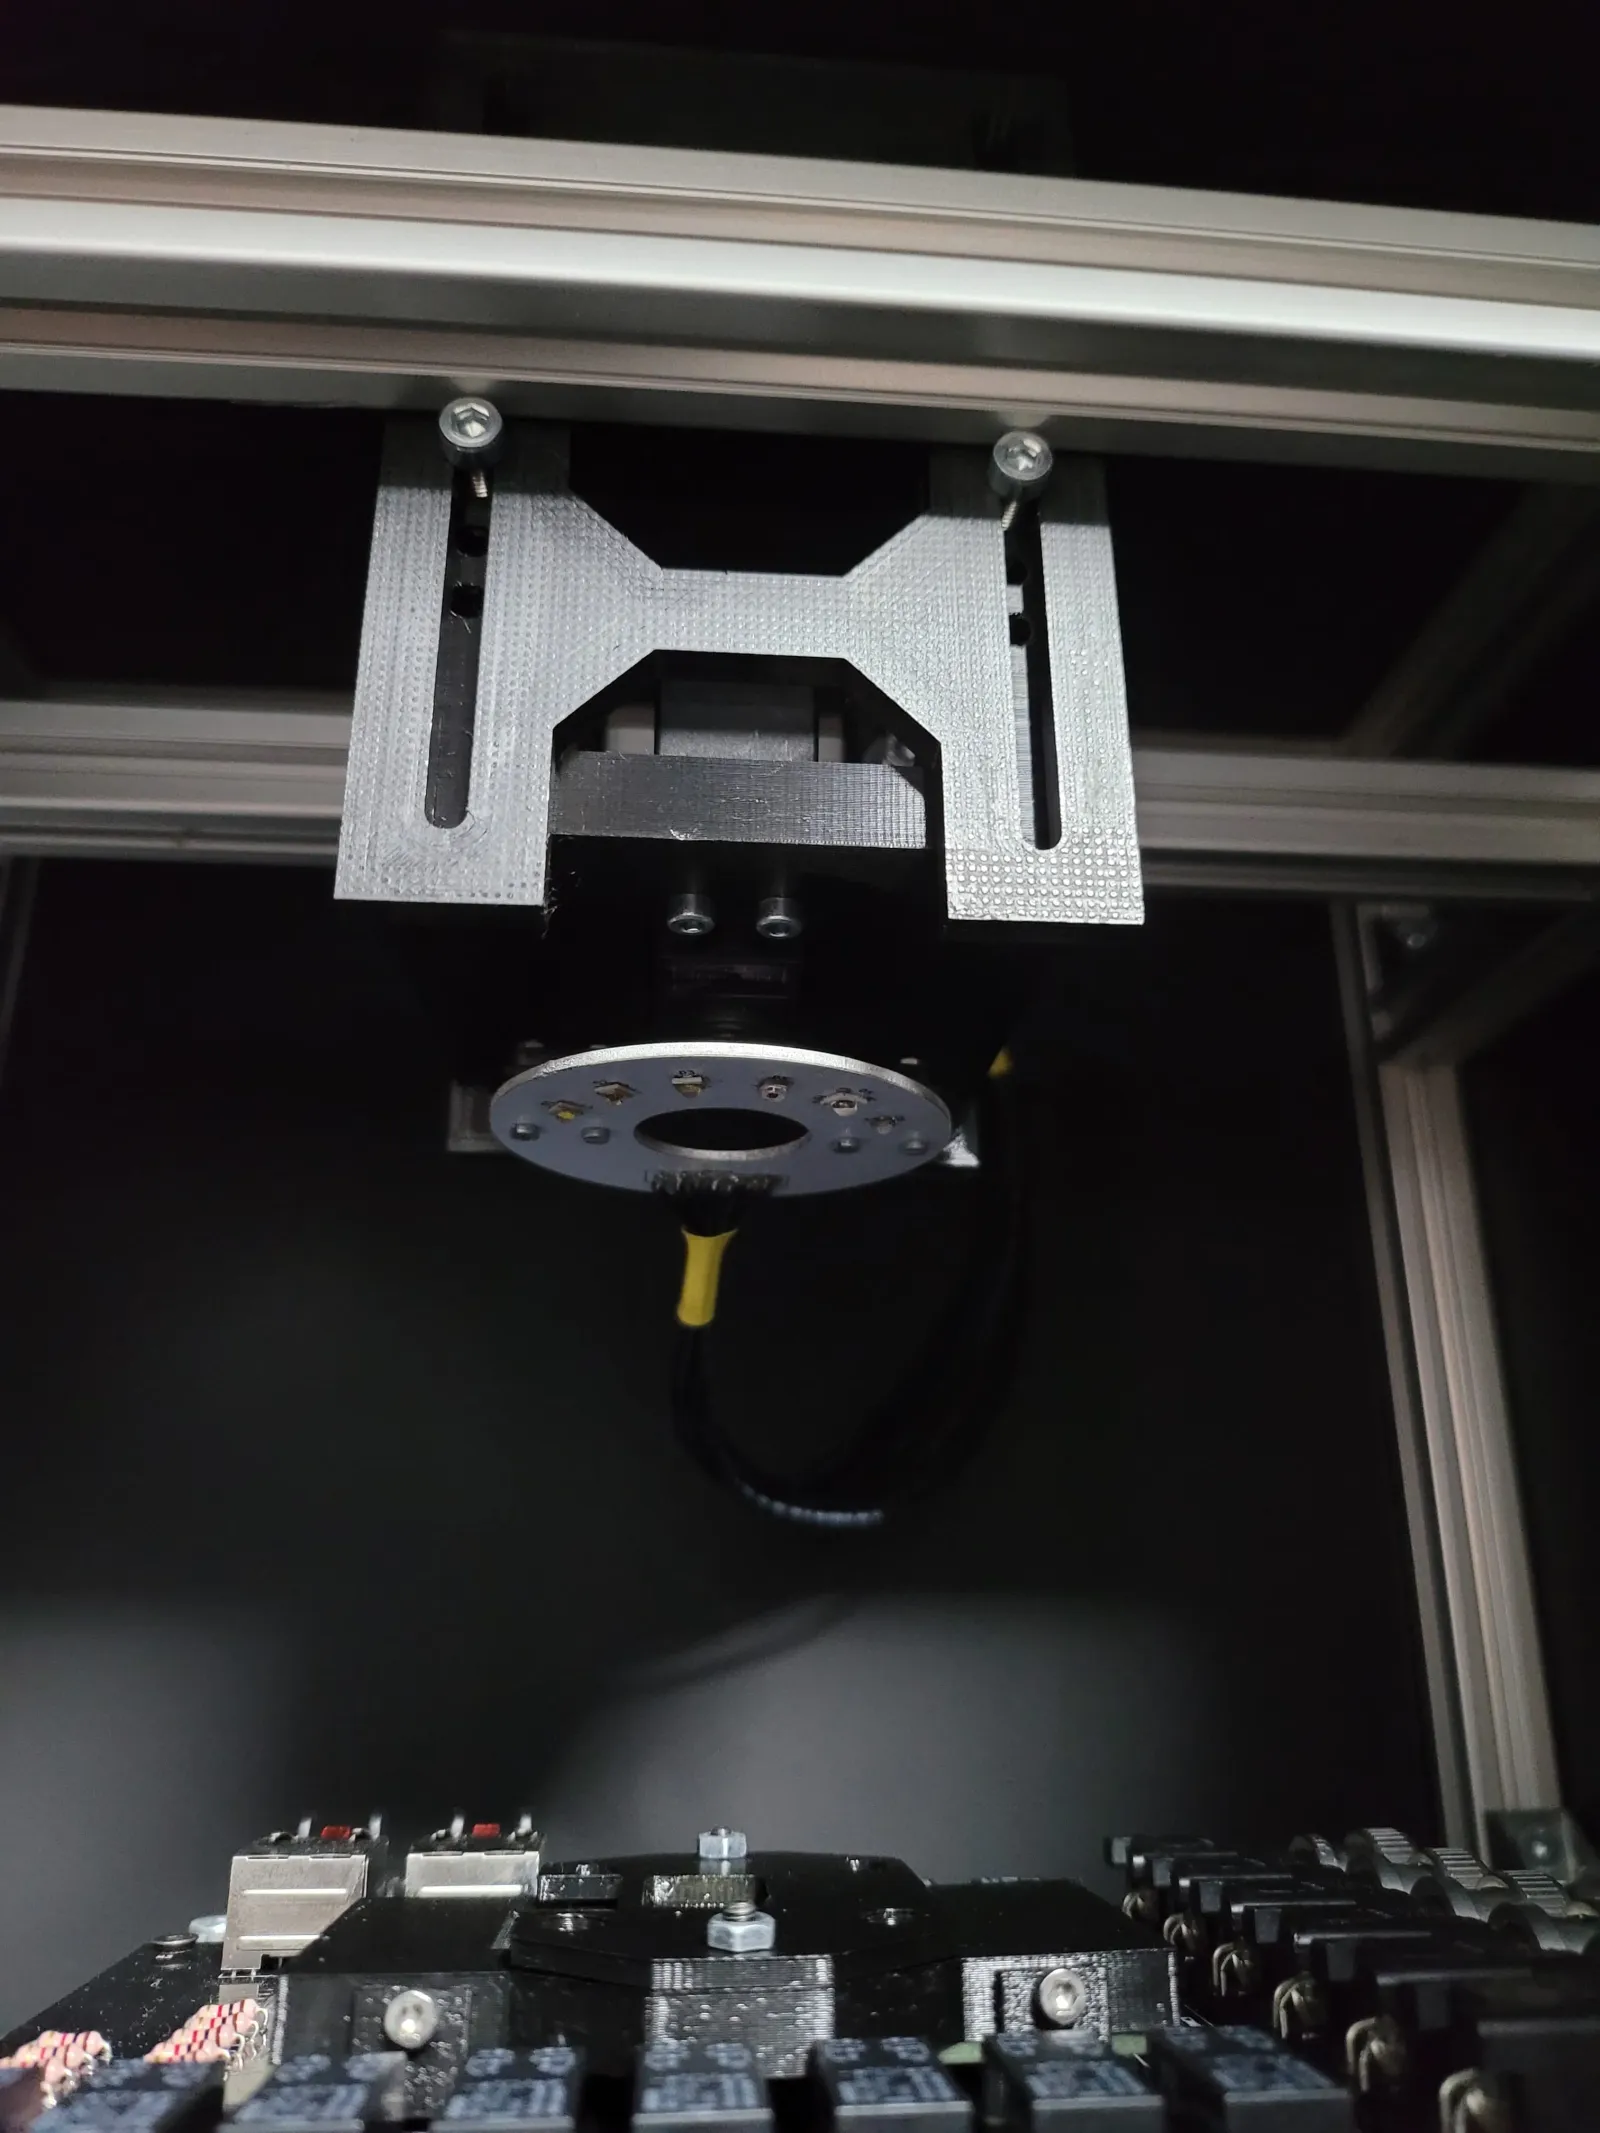
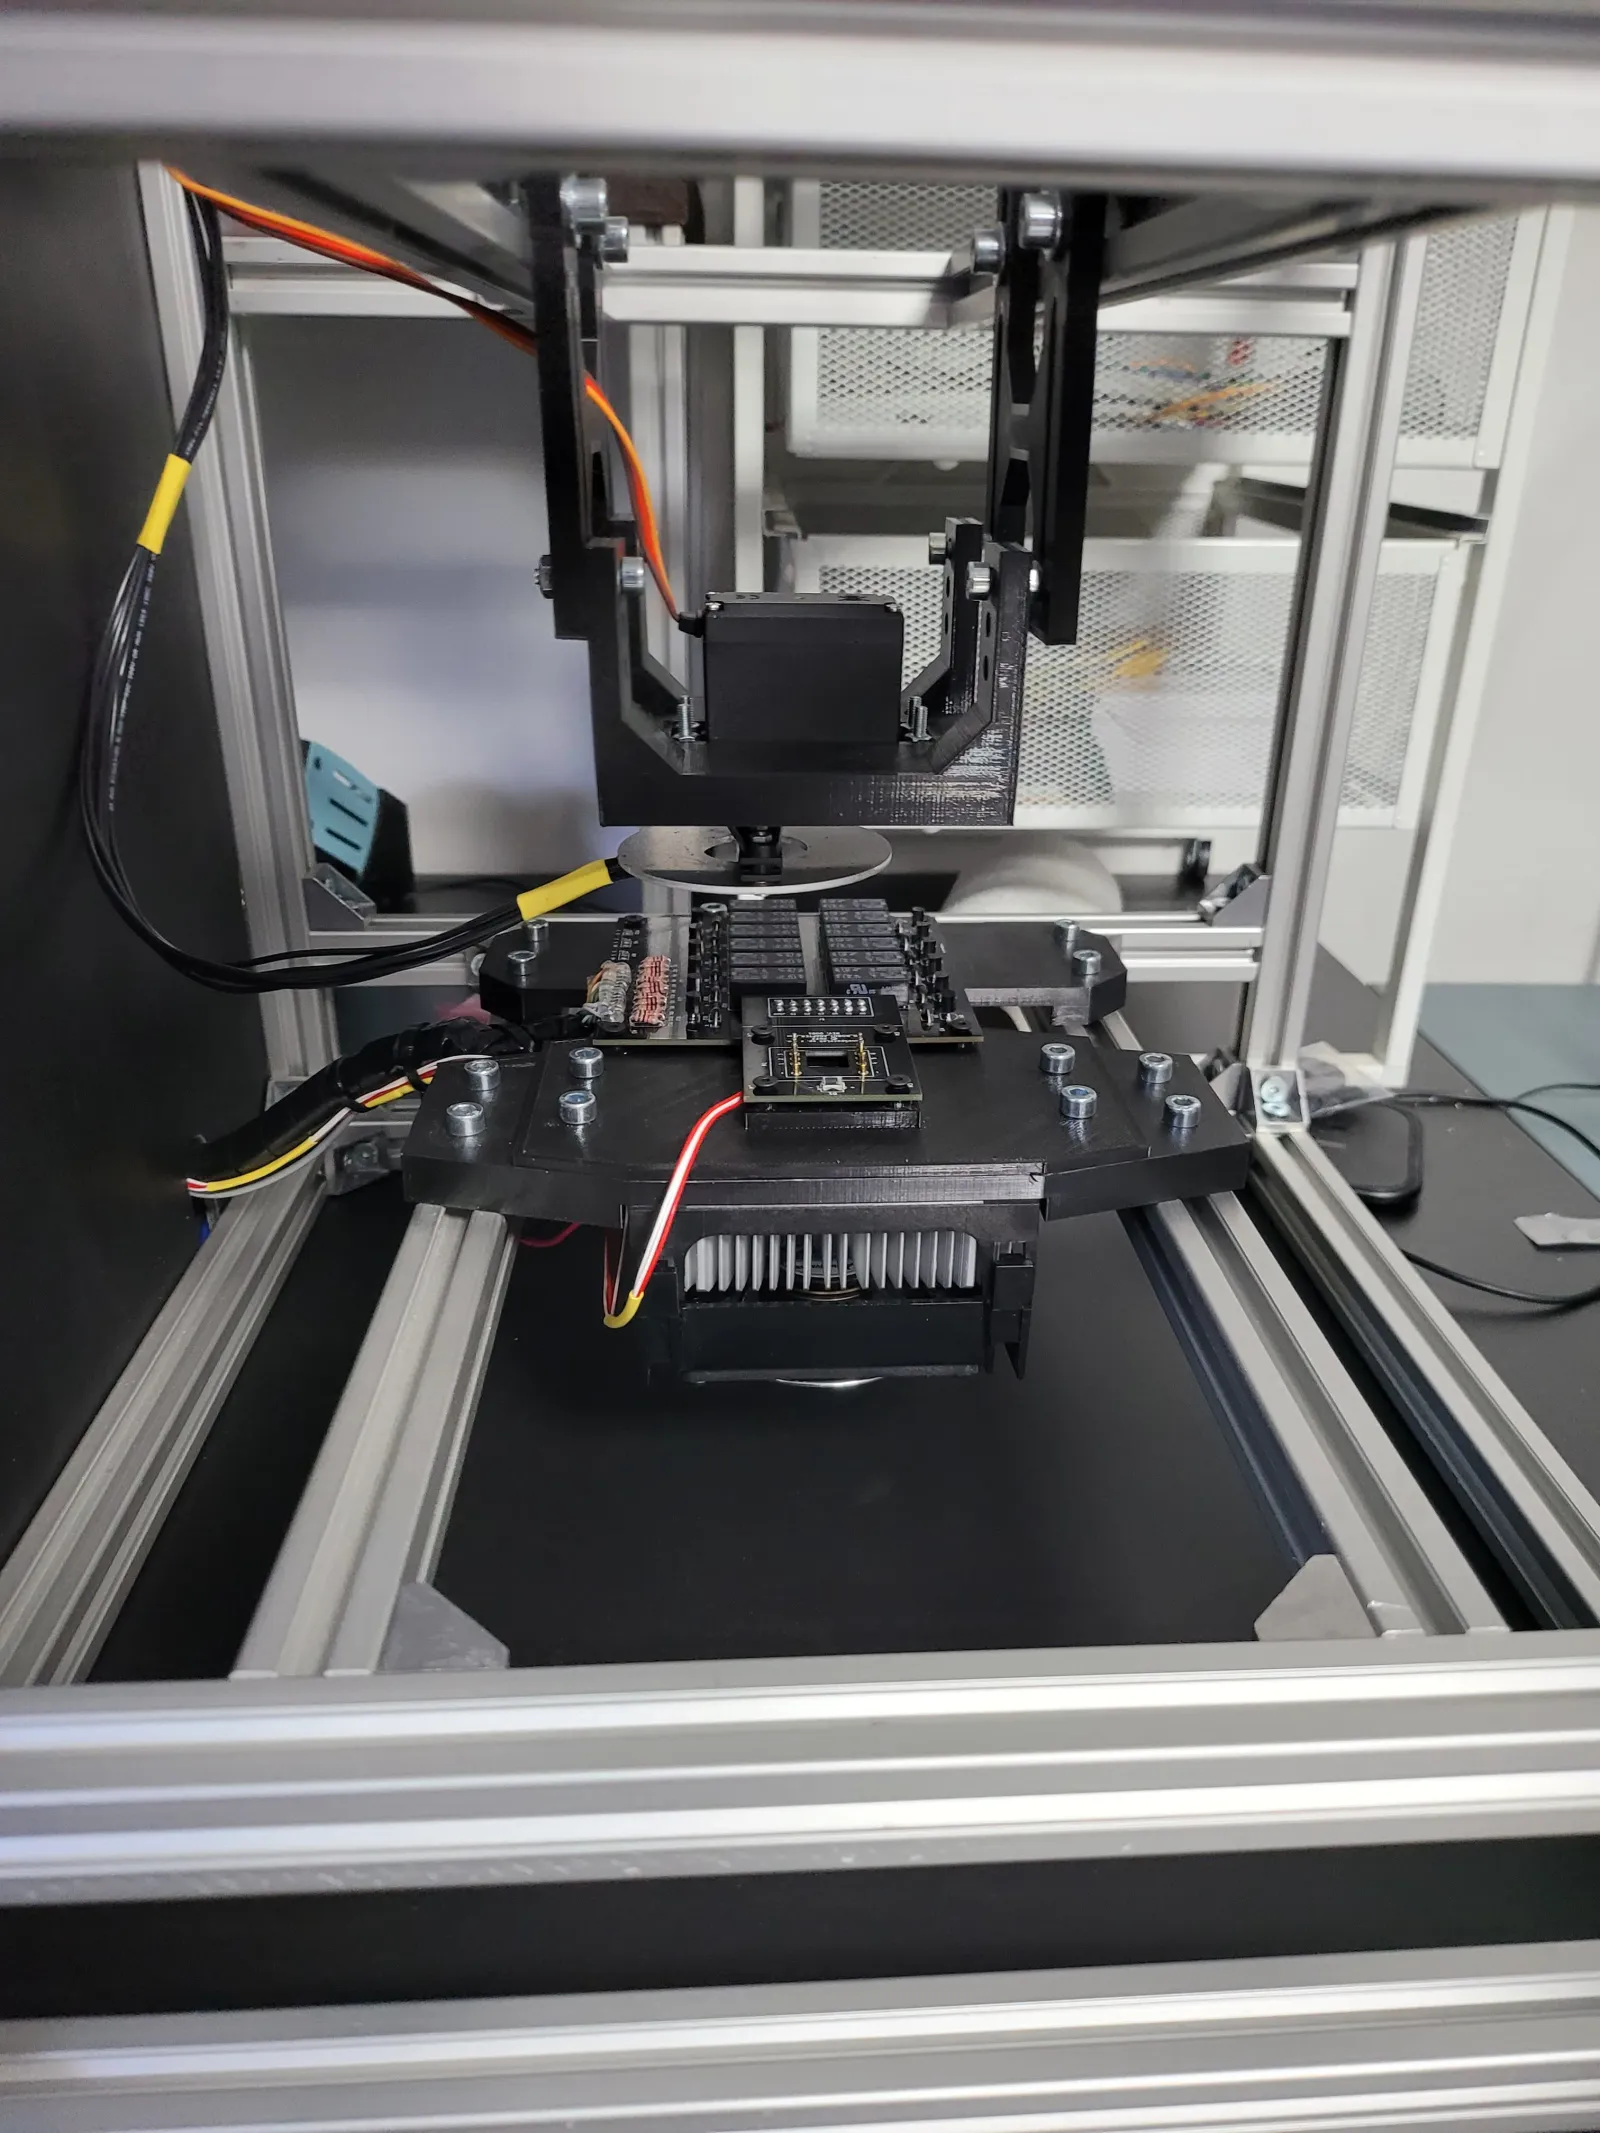
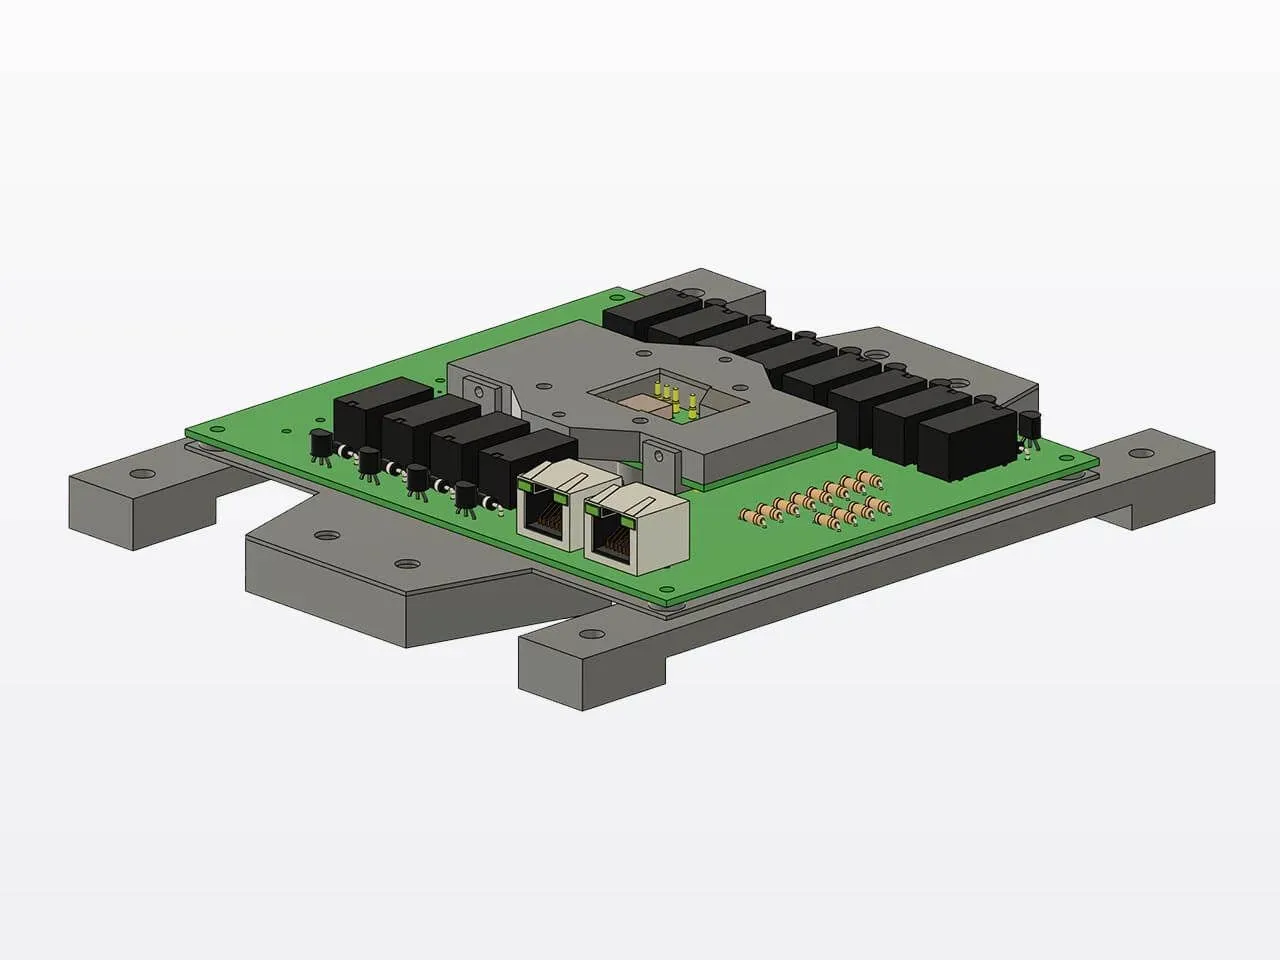
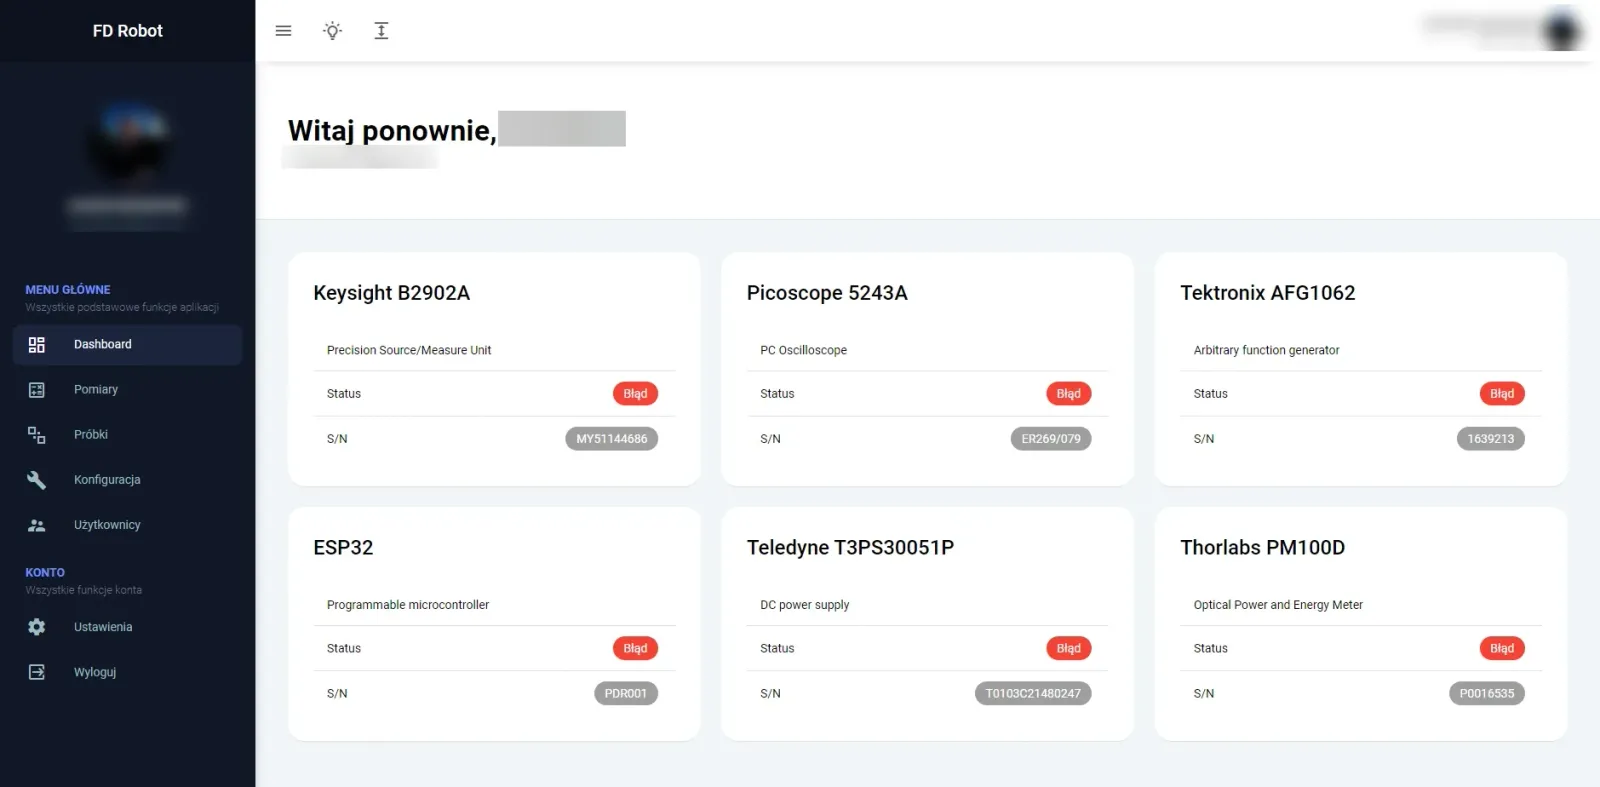
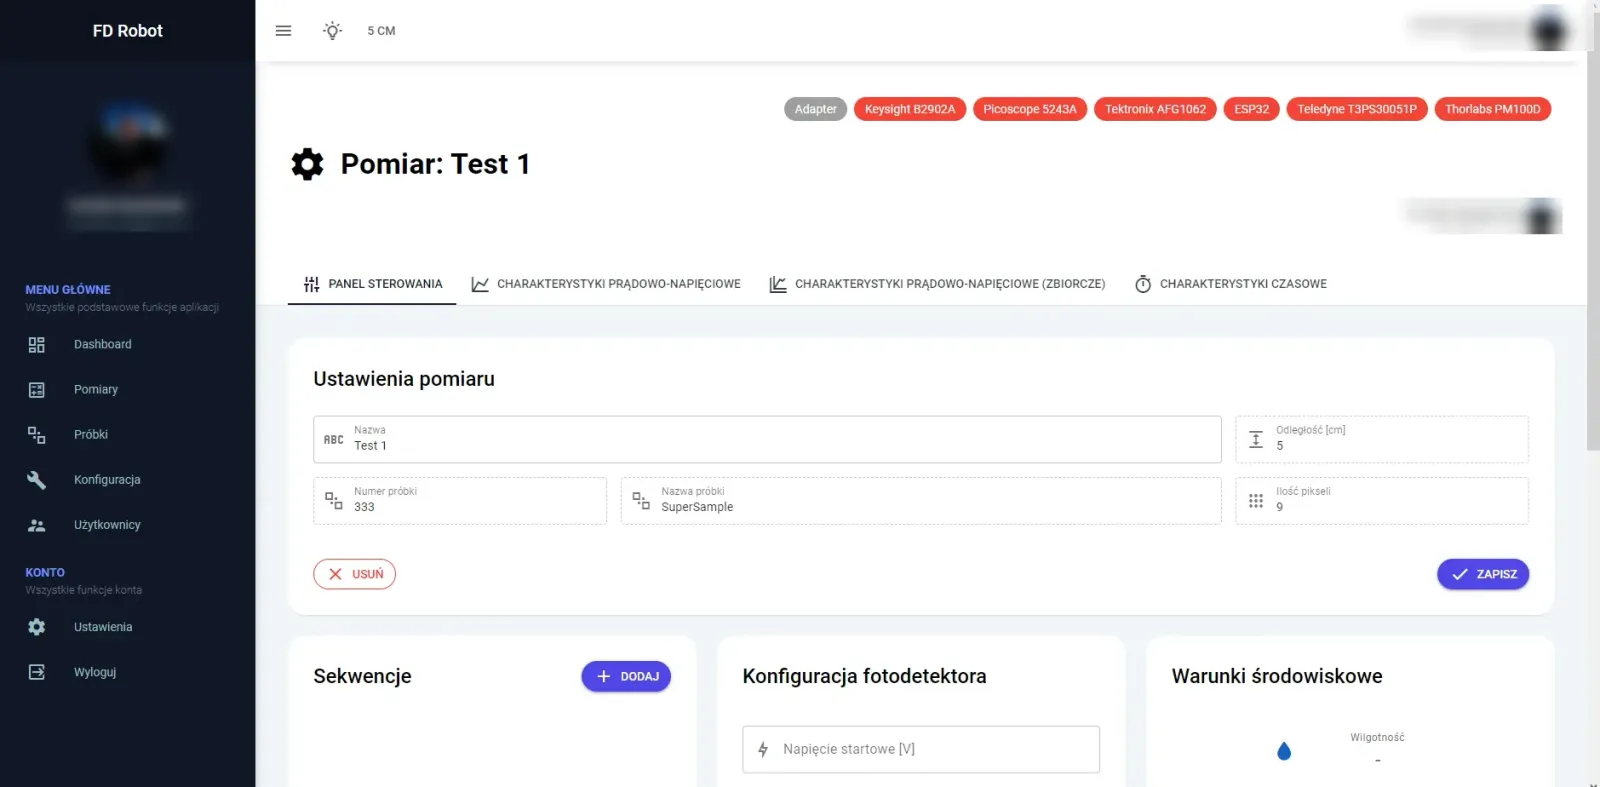
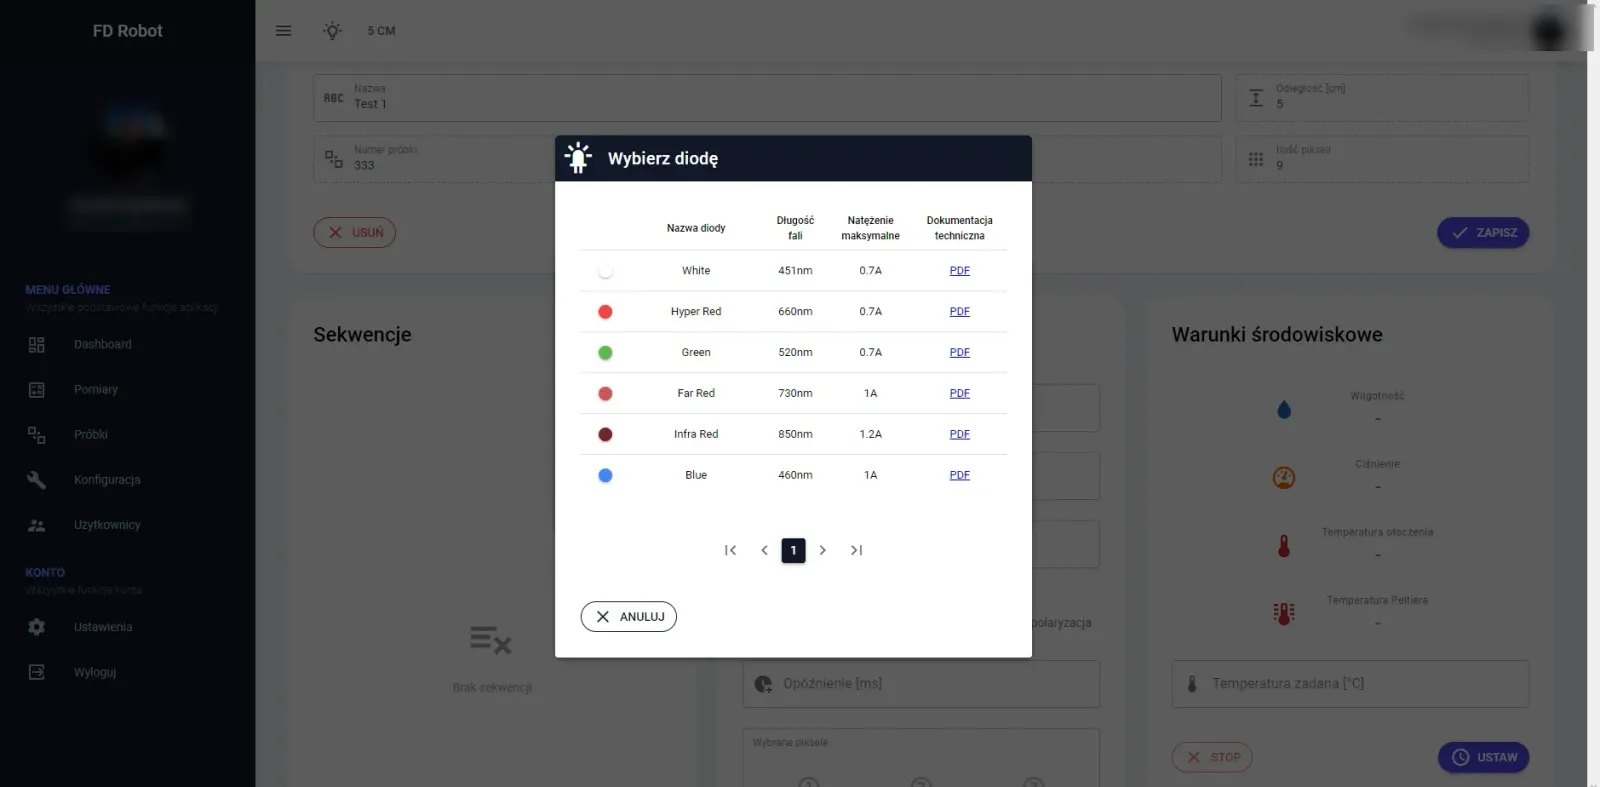
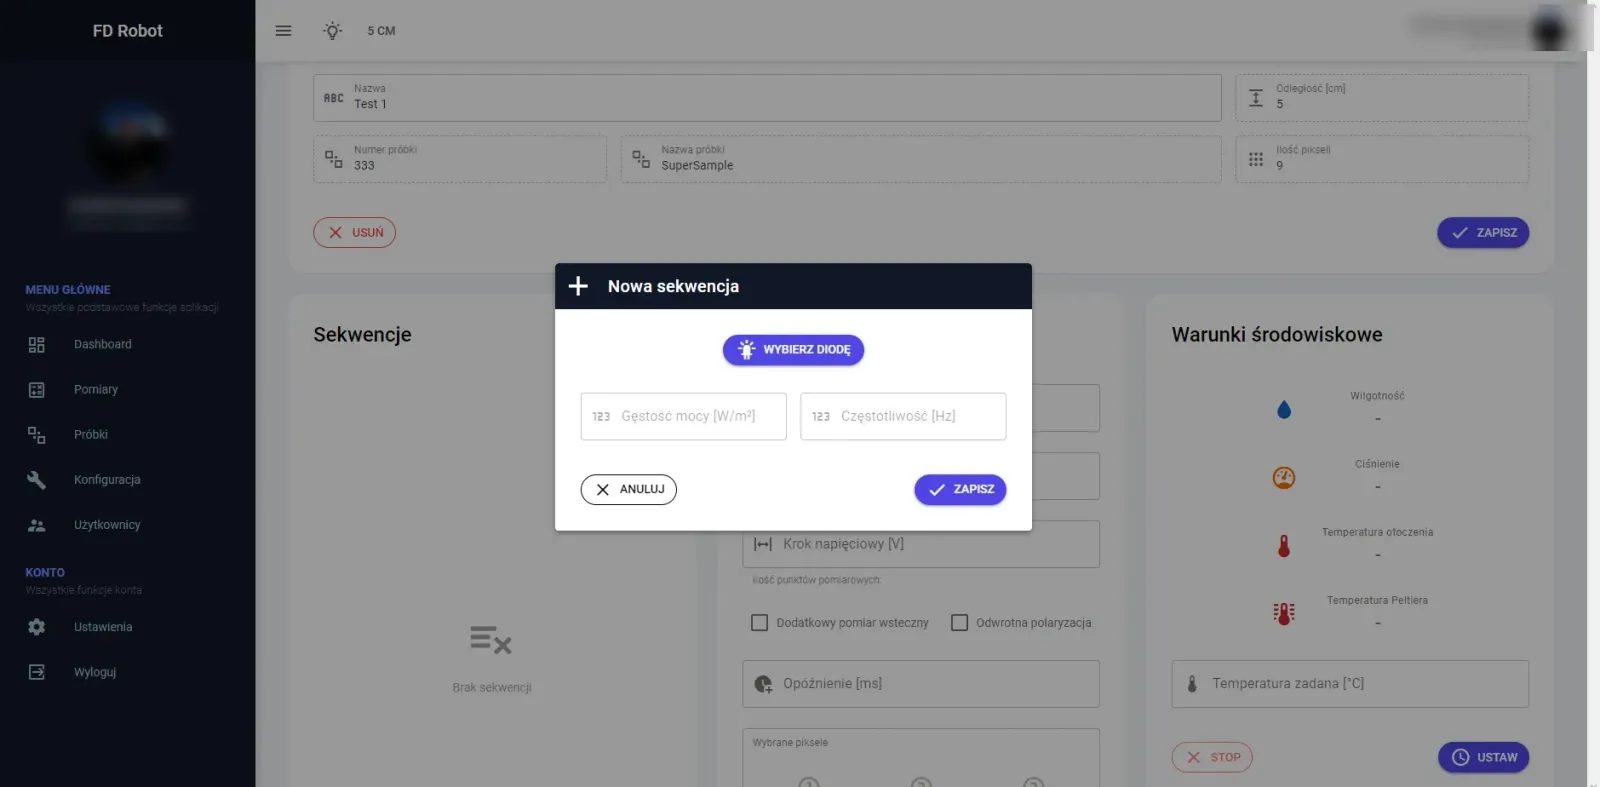
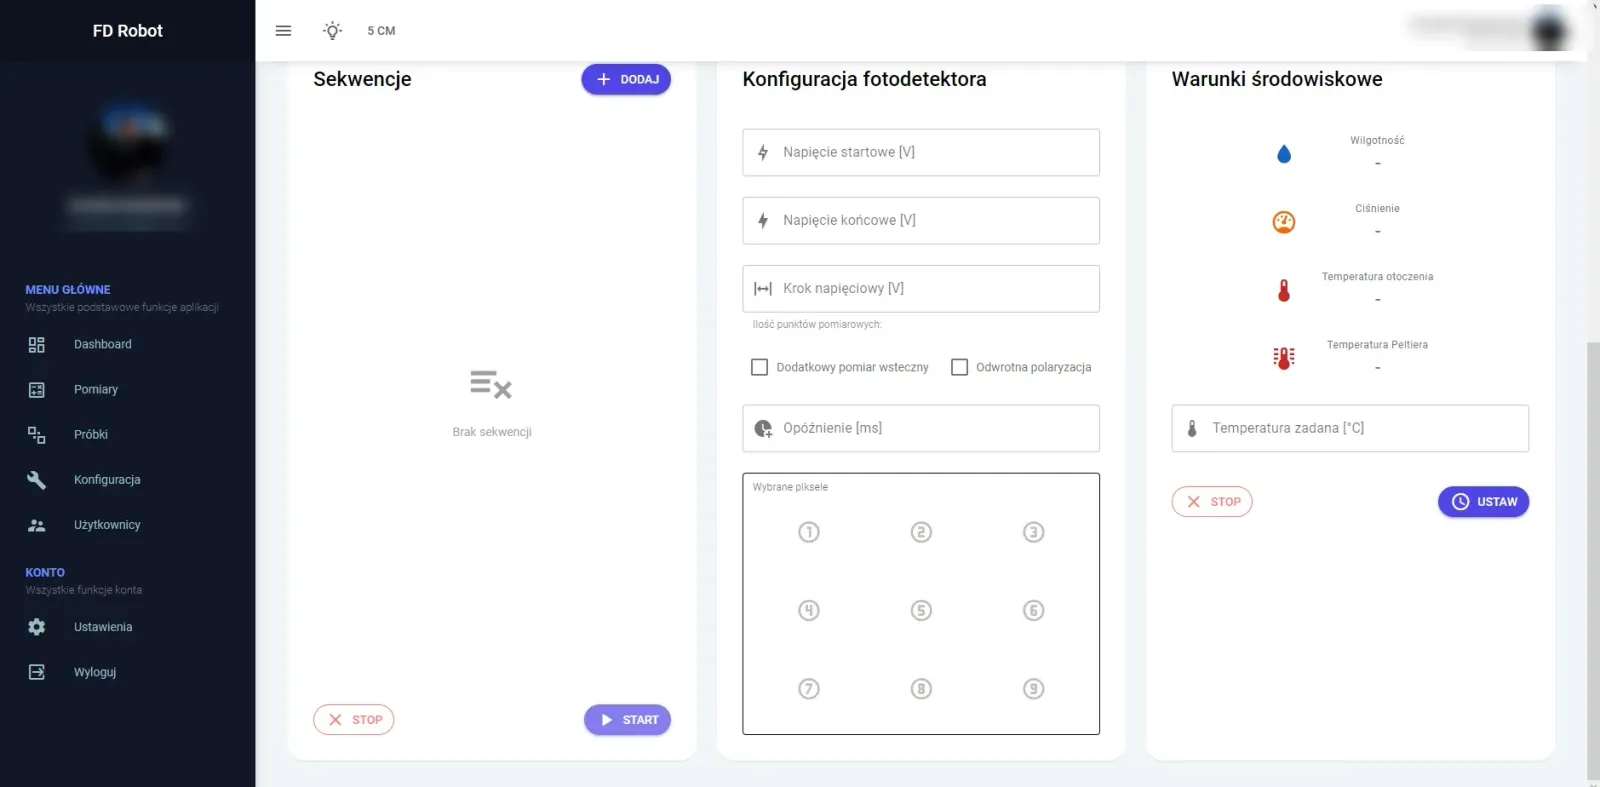
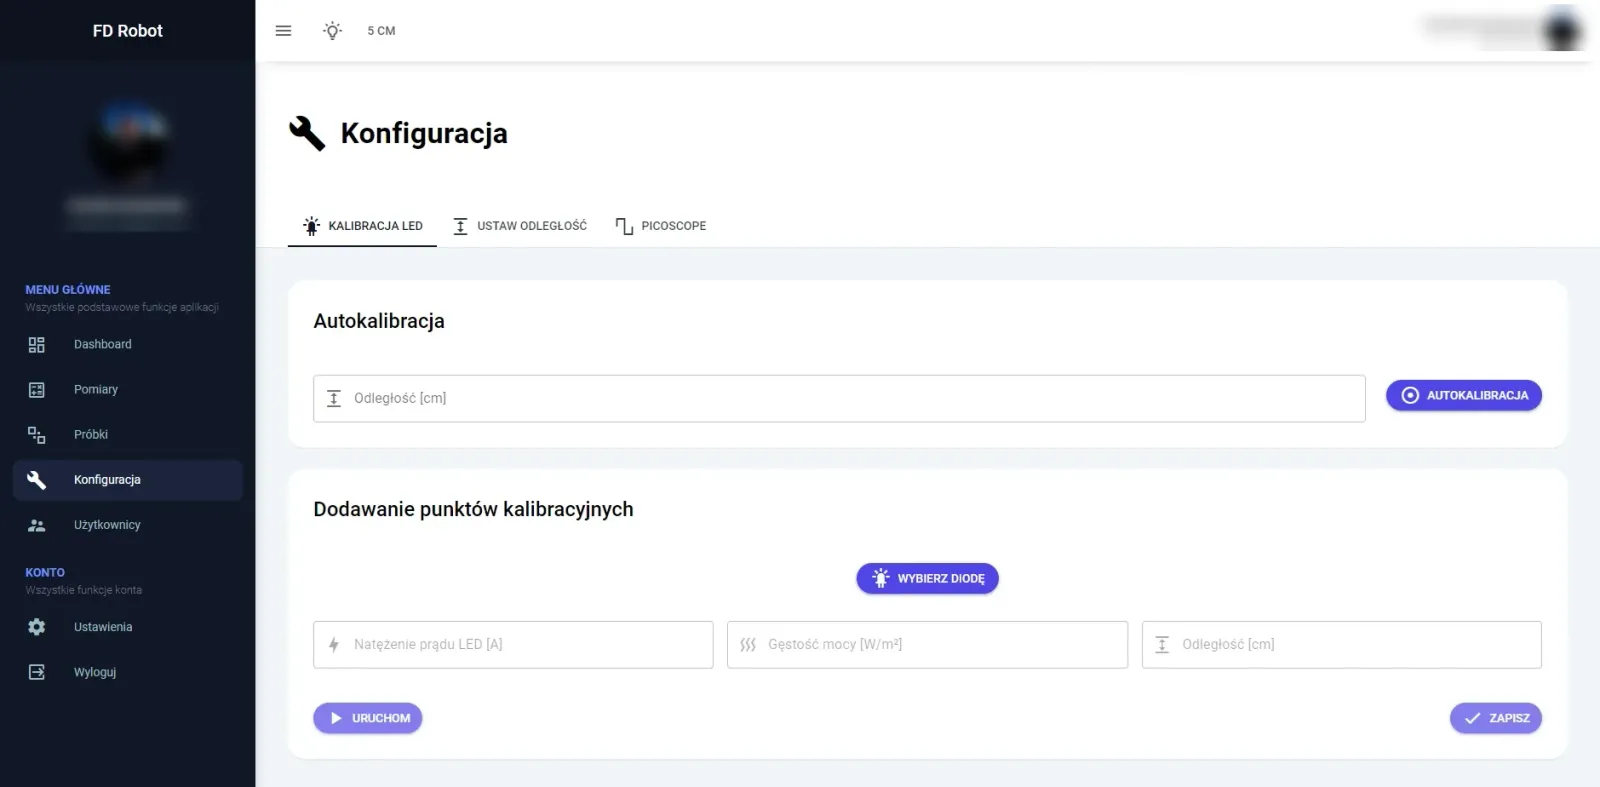
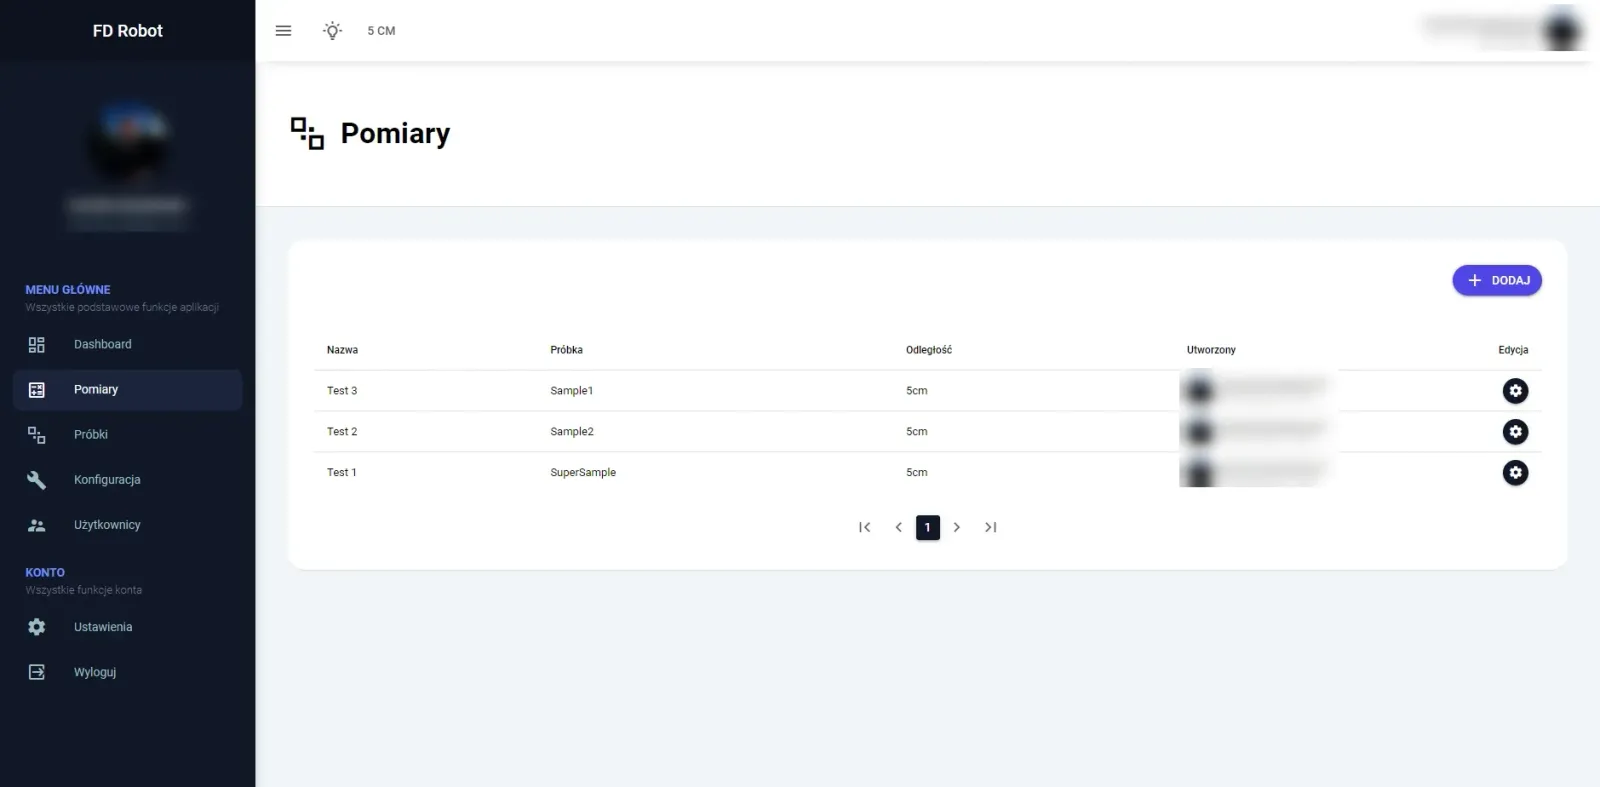
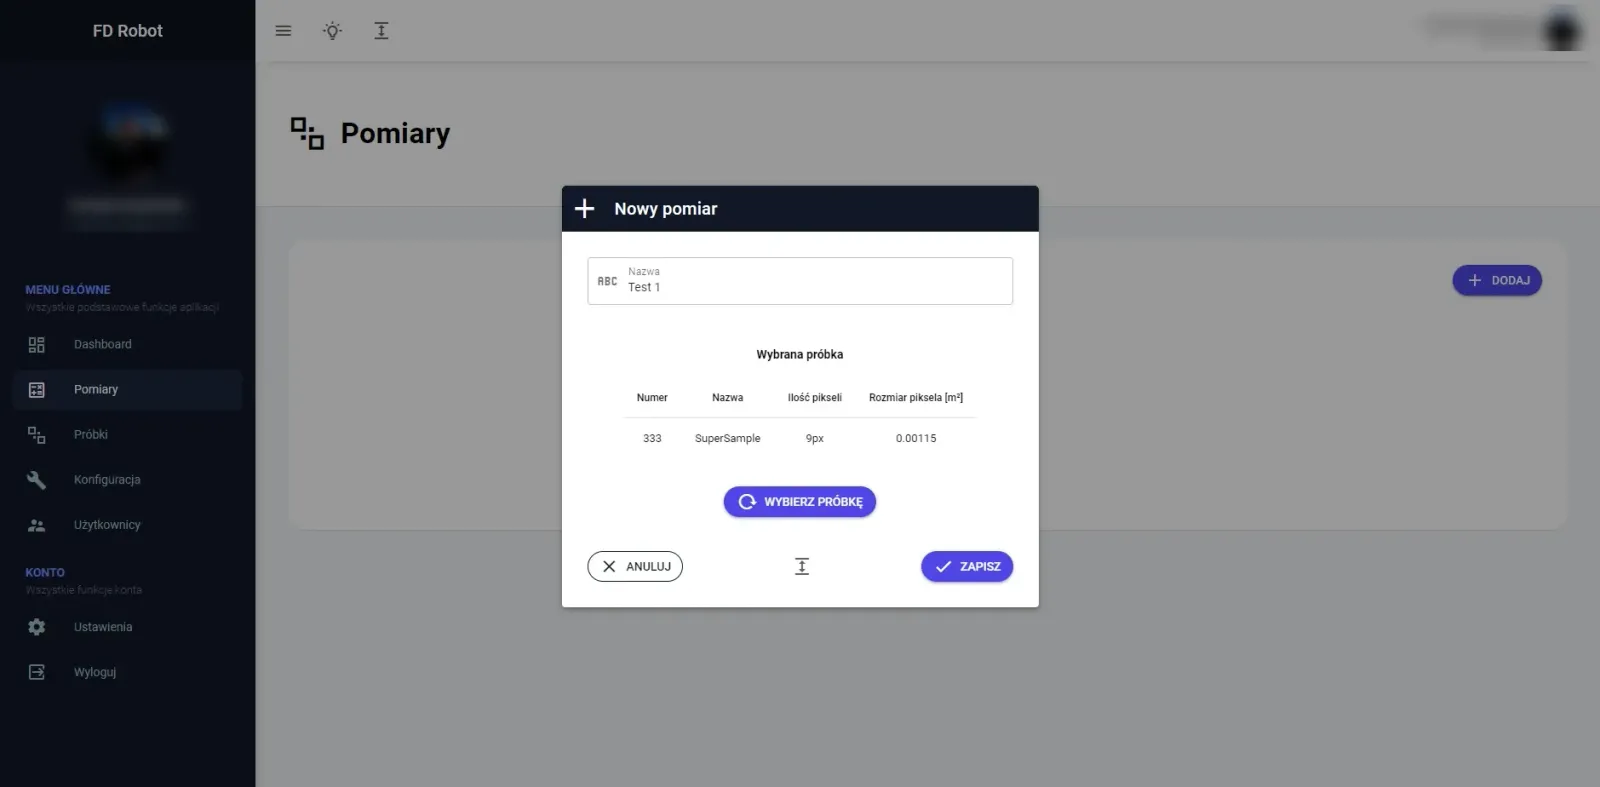
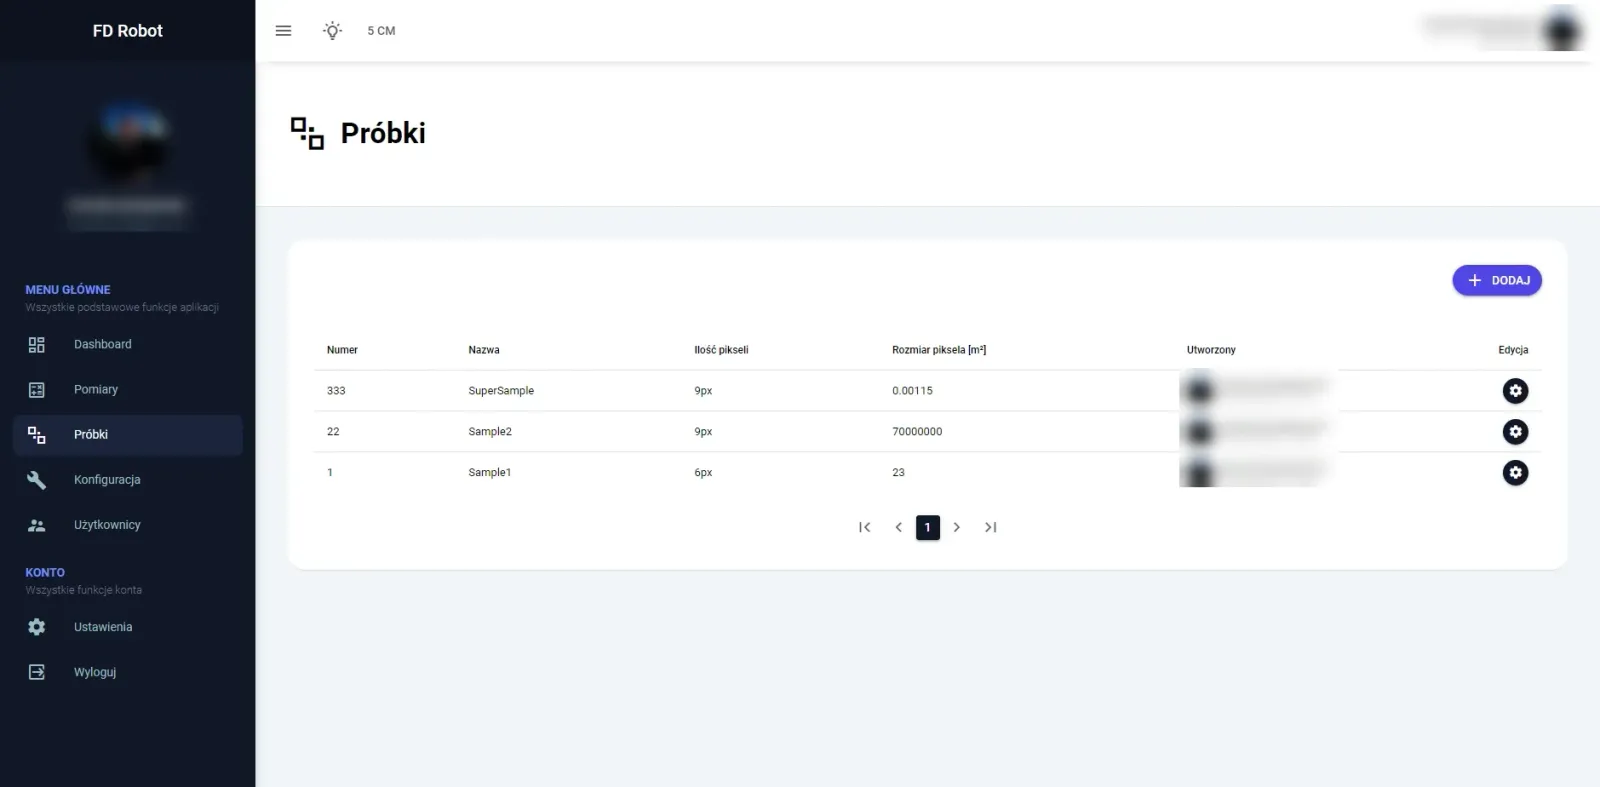
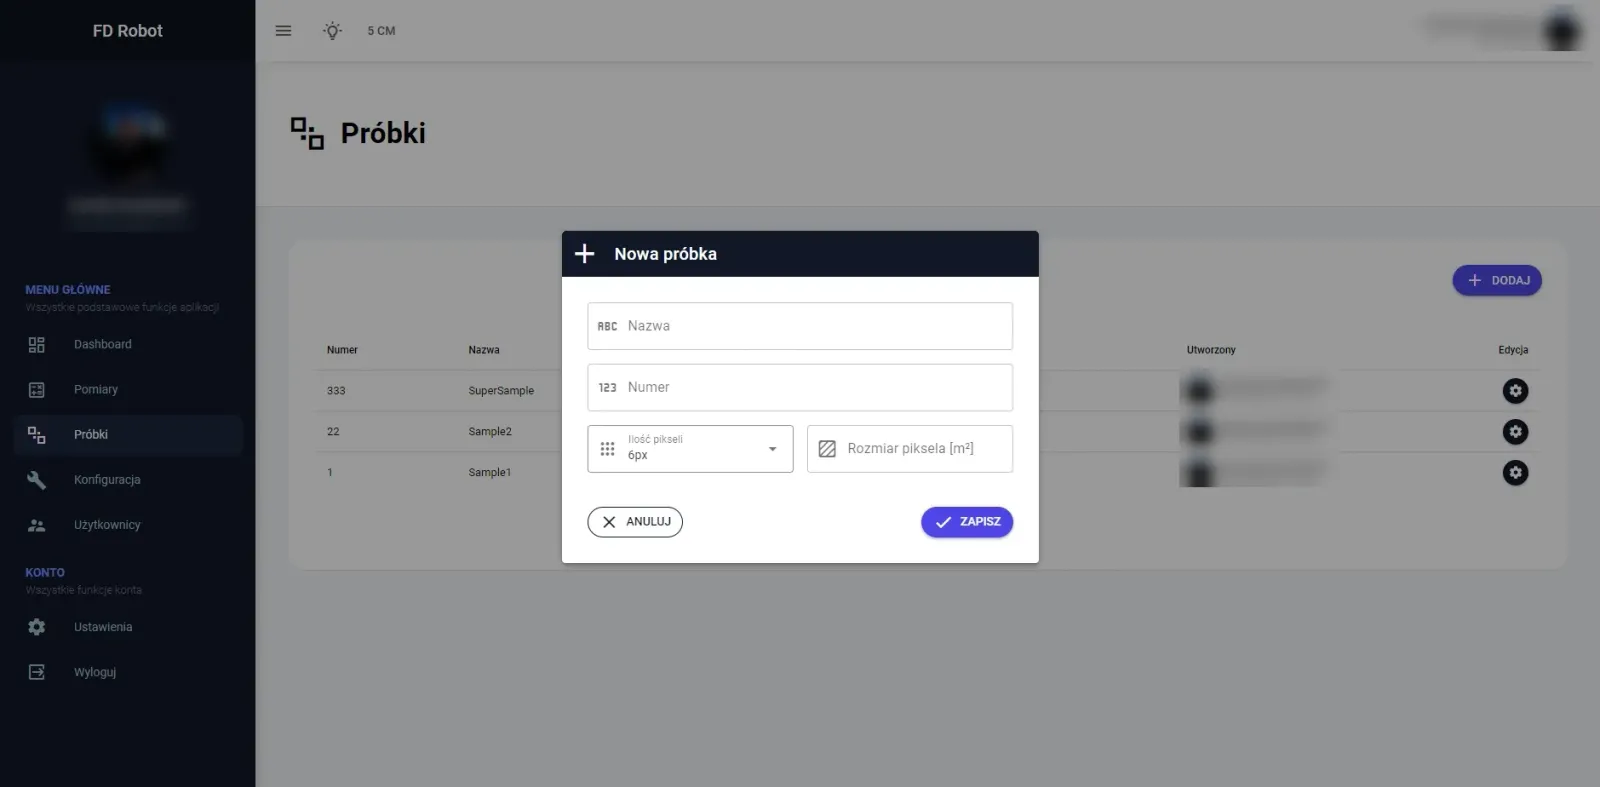
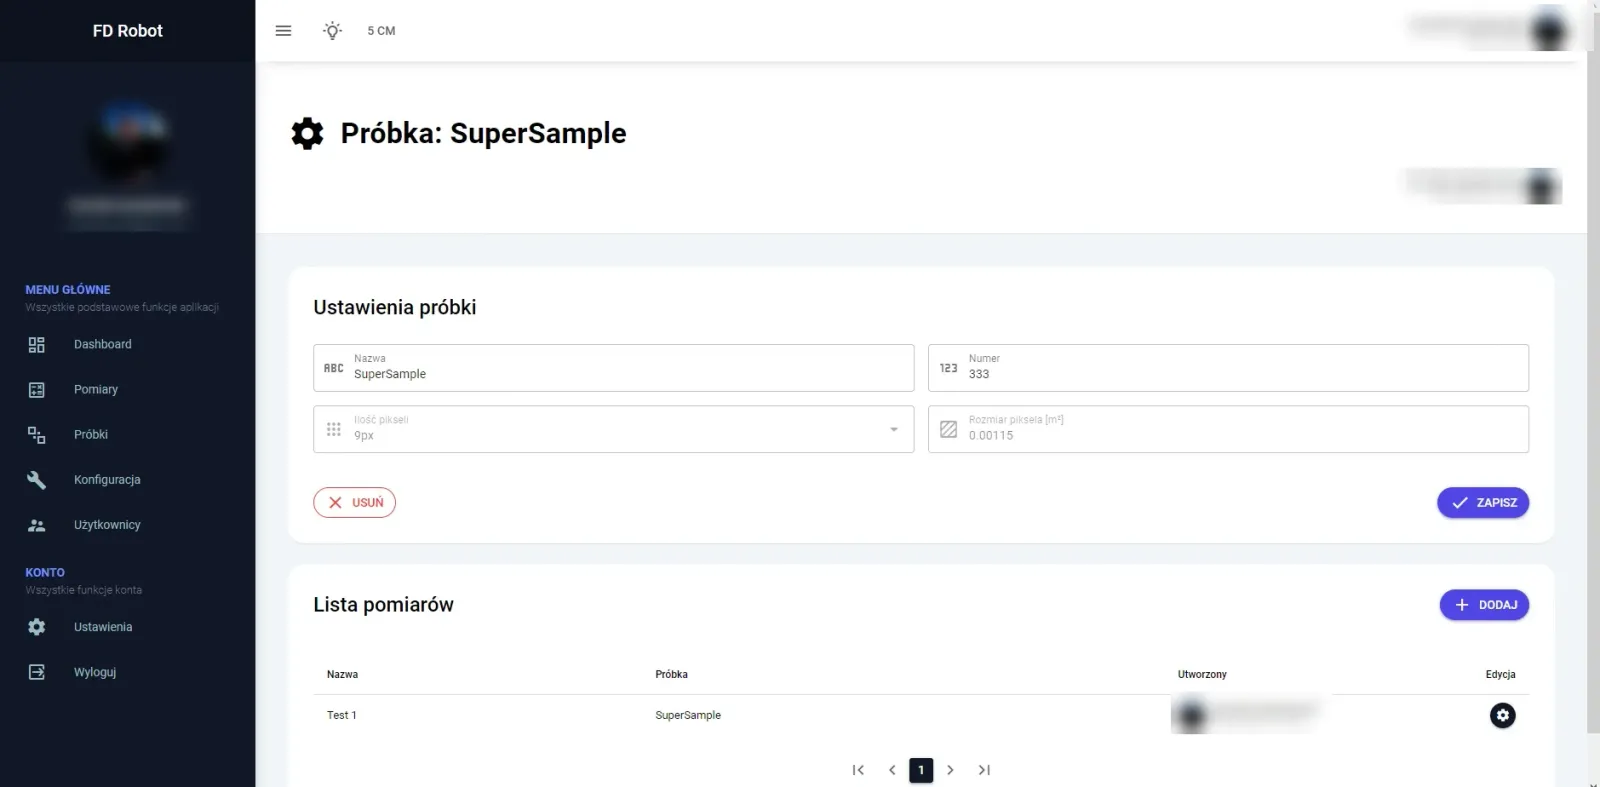
- Złocone piny sprężynowe kontaktują się z matrycą tranzystorów na próbce, a obracany serwem talerz z różnymi diodami LED wybiera źródło światła i równomiernie ją oświetla. Jednostka źródłowo-pomiarowa Keysight B2902A wykonuje w tym czasie pomiary czasowe i charakterystyki prądowo-napięciowe. Aplikacja służy do konfiguracji próbek, warunków pomiaru i profili użytkowników. Pracuje w komorze rękawicowej i poza nią.
- Rezultat
- Około 100 tranzystorów na próbce 1 cala w 40 minut, z automatycznym wyznaczaniem ruchliwości, napięcia progowego i stosunku prądów włączenia do wyłączenia zgodnie ze standardem IEEE. Urządzenie jest w ofercie producenta.
Nietypowe systemy pomiarowe i prototypy urządzeń
Stanowiska badawcze i testowe oraz prototypy łączące elektronikę, mechanikę, sensory, sterowanie i oprogramowanie. Dla firm produkcyjnych, laboratoriów, działów R&D i integratorów automatyki, gdy gotowe rozwiązanie nie istnieje.

Zakres prac
Systemy pomiarowe
Pomiar wielkości, których nie obsługuje gotowy sprzęt, albo w warunkach, w których standardowe urządzenia zawodzą. Razem z akwizycją danych, analizą wyników i raportem.
Stanowiska badawcze i testowe
Automatyzacja powtarzalnych badań i testów: pozycjonowanie próbek, sterowanie warunkami i zbieranie wyników bez ręcznej obsługi.

Prototypy urządzeń
Działający prototyp łączący elektronikę, mechanikę, sensory, sterowanie i oprogramowanie. Od projektu PCB i konstrukcji po firmware i aplikację.
Weryfikacja koncepcji
Sprawdzenie, czy trudny pomysł techniczny da się zrealizować, zanim pochłonie budżet. Eksperyment, pomiary i jasna odpowiedź: działa, nie działa albo pod jakimi warunkami.
Nowe możliwości dzięki inżynierii i eksperymentom
Projekty badawczo-rozwojowe (R&D) w Nexebit łączą kompetencje z zakresu elektroniki, mechaniki i oprogramowania. Oferta obejmuje opracowywanie nietypowych systemów pomiarowych, stanowisk badawczych i testowych oraz prototypów urządzeń dostosowanych do indywidualnych potrzeb i wymagań technicznych.
Punktem wyjścia jest analiza problemu i opracowanie koncepcji rozwiązania. Kolejnym etapem jest weryfikacja wykonalności, budowa prototypu oraz przeprowadzenie testów pozwalających ocenić możliwości dalszego rozwoju.
Dzięki temu wymagająca koncepcja techniczna staje się działającym prototypem, który pozwala zweryfikować założenia i ograniczyć ryzyko dalszych inwestycji.
Doświadczenie R&D
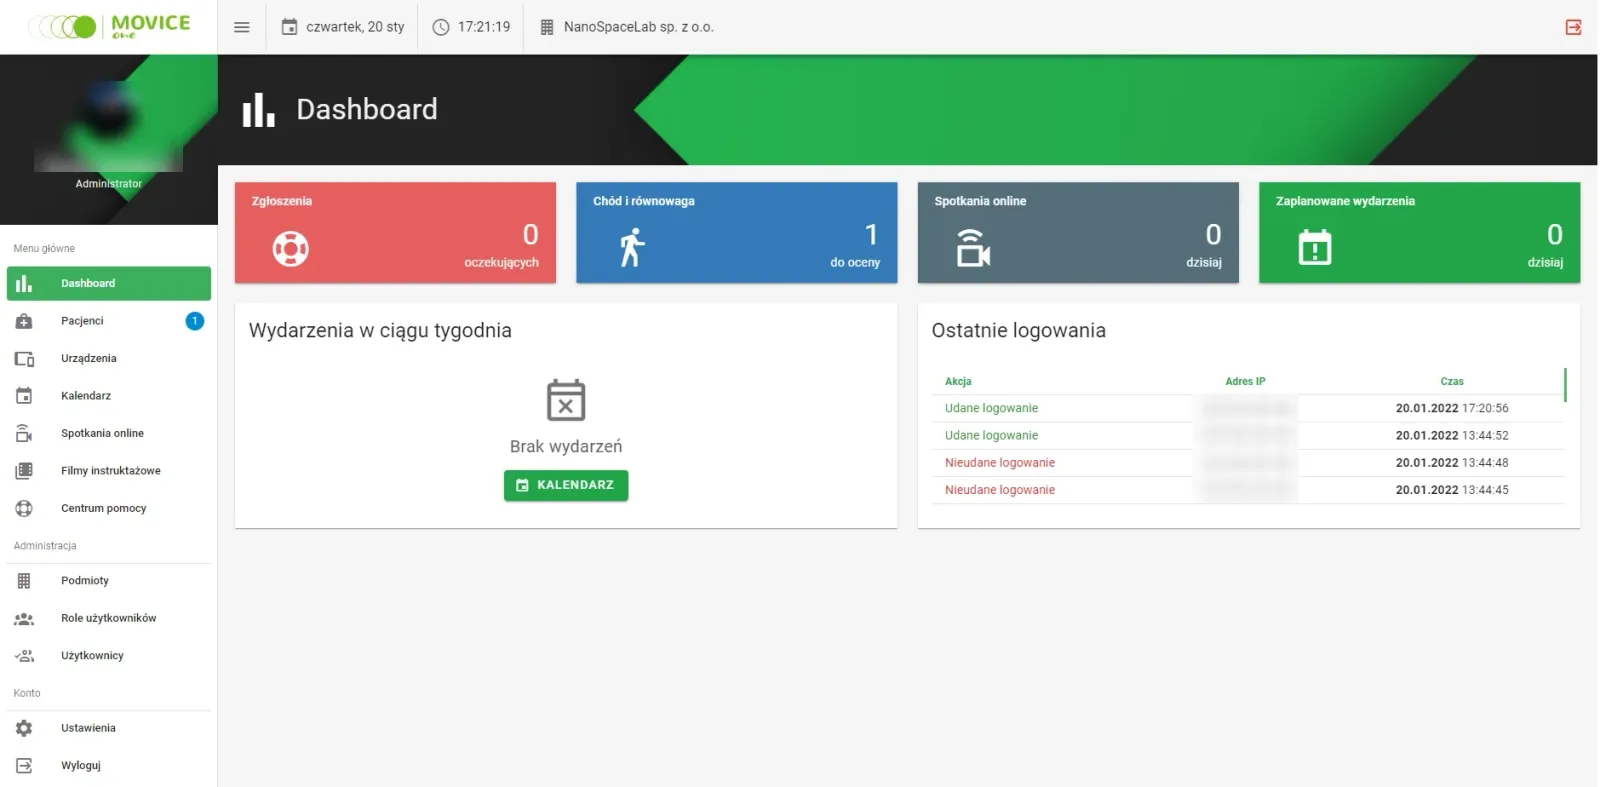
- Problem
- Rehabilitacja w domu odbywa się bez nadzoru i bez obiektywnych danych. Ani pacjent, ani fizjoterapeuta nie wiedzą, czy ćwiczenia są wykonywane poprawnie i czy sprawność rośnie.
- Rozwiązanie
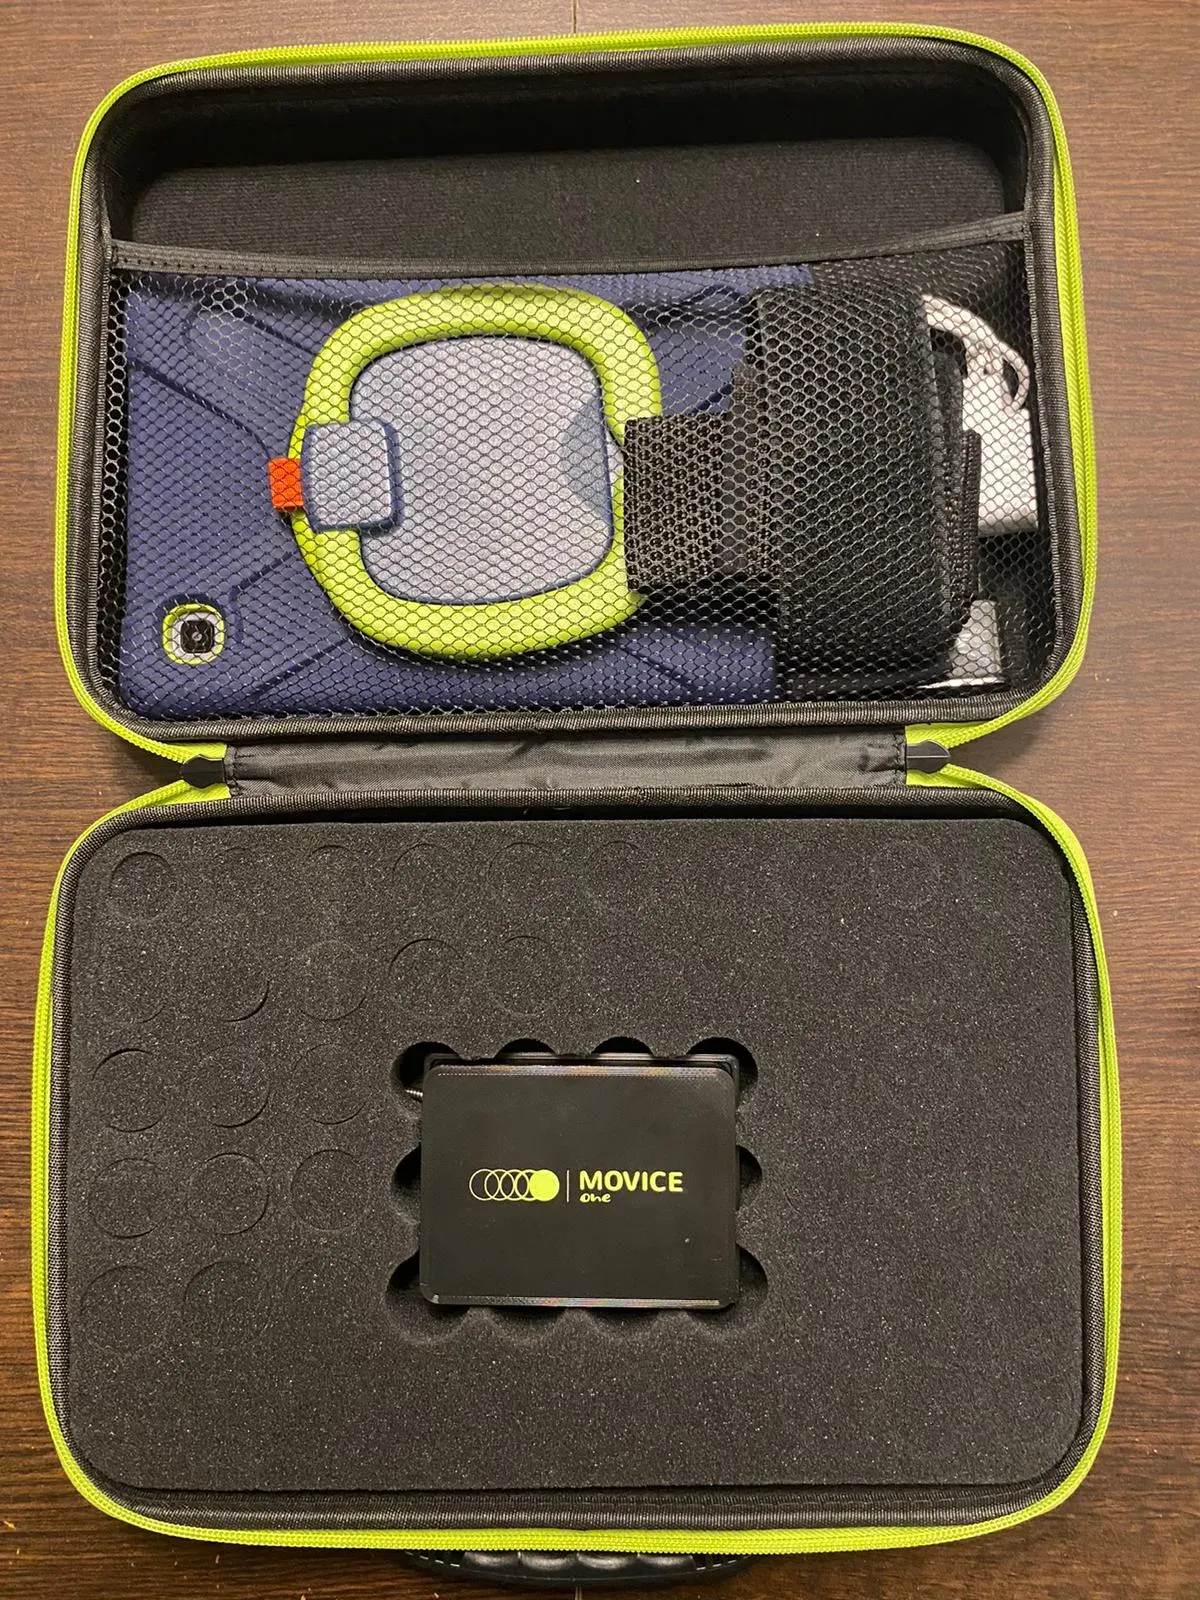
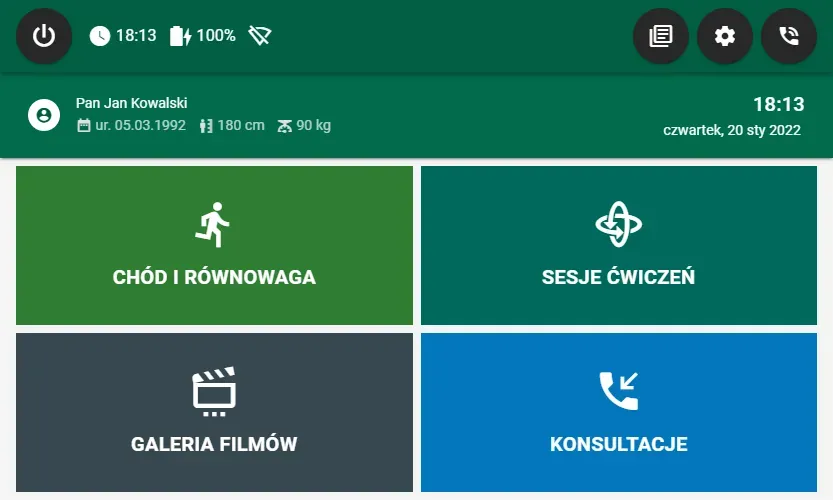
- Bezprzewodowy sensor ruchu z IMU w pasie biodrowym, połączony z tabletem z kartą SIM, biblioteką ćwiczeń i wideokonsultacjami.
- Rezultat
- Obiektywna ocena siły mięśni i sprawności ruchu, automatyczne raporty postępu dla pacjenta i fizjoterapeuty oraz działanie bez domowego WiFi.
- Problem
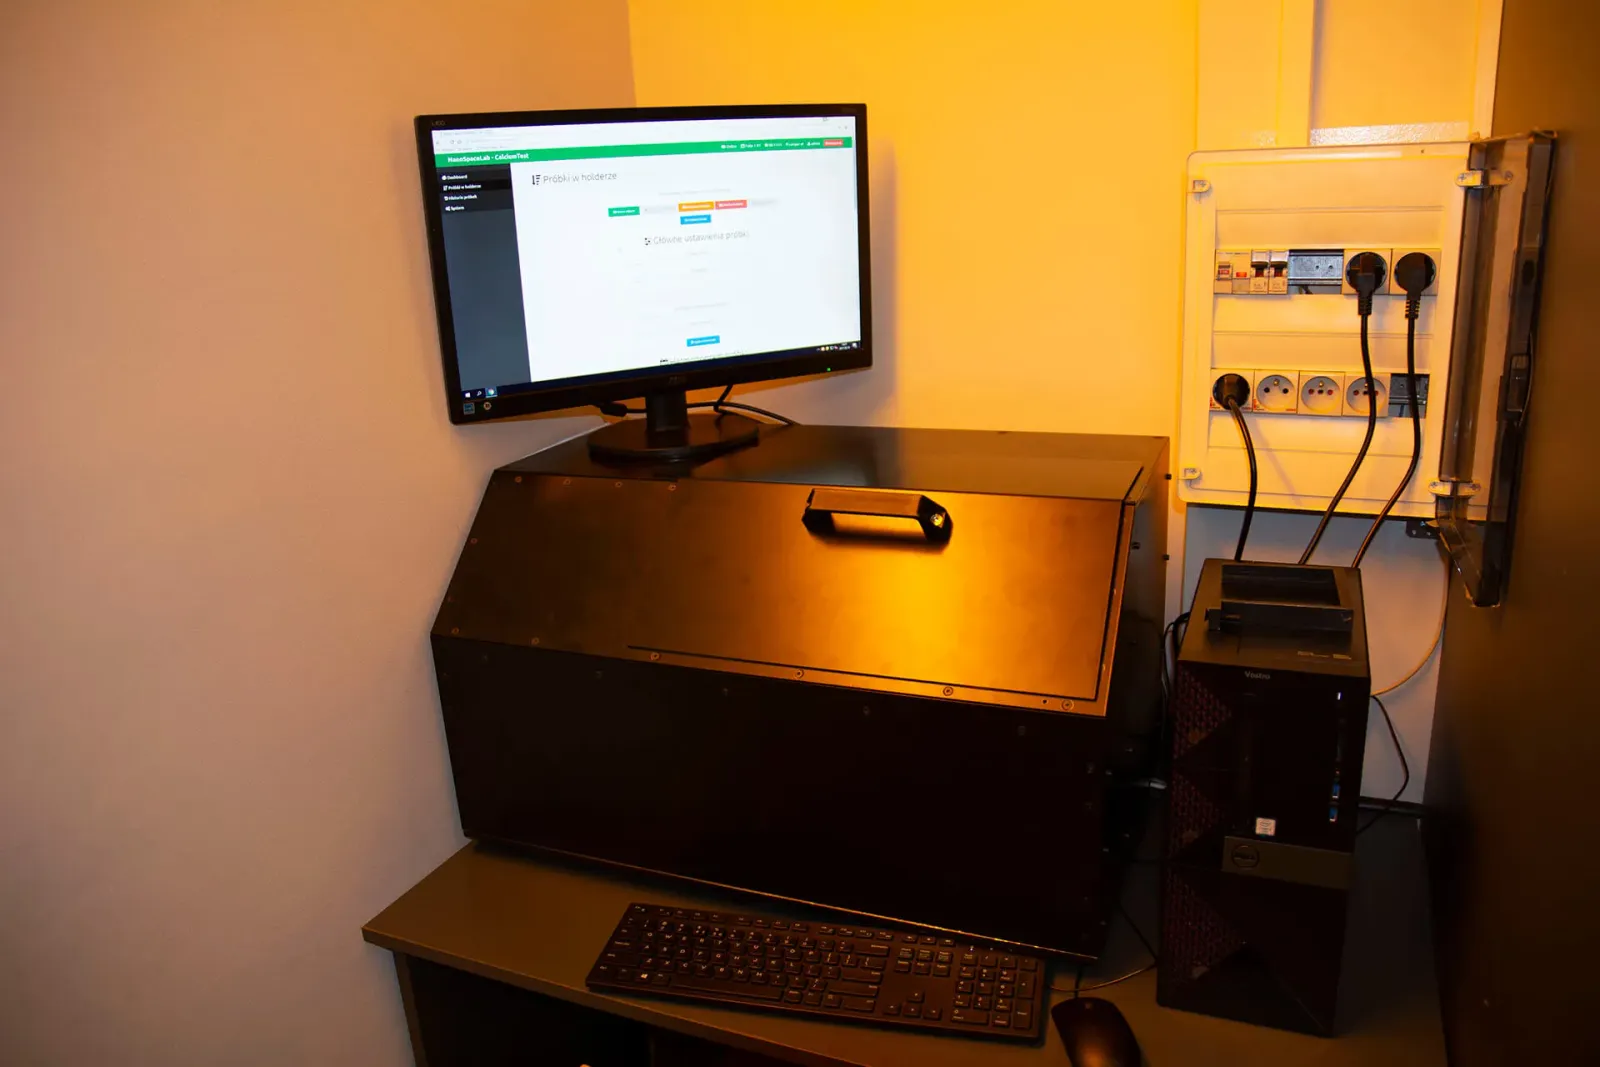
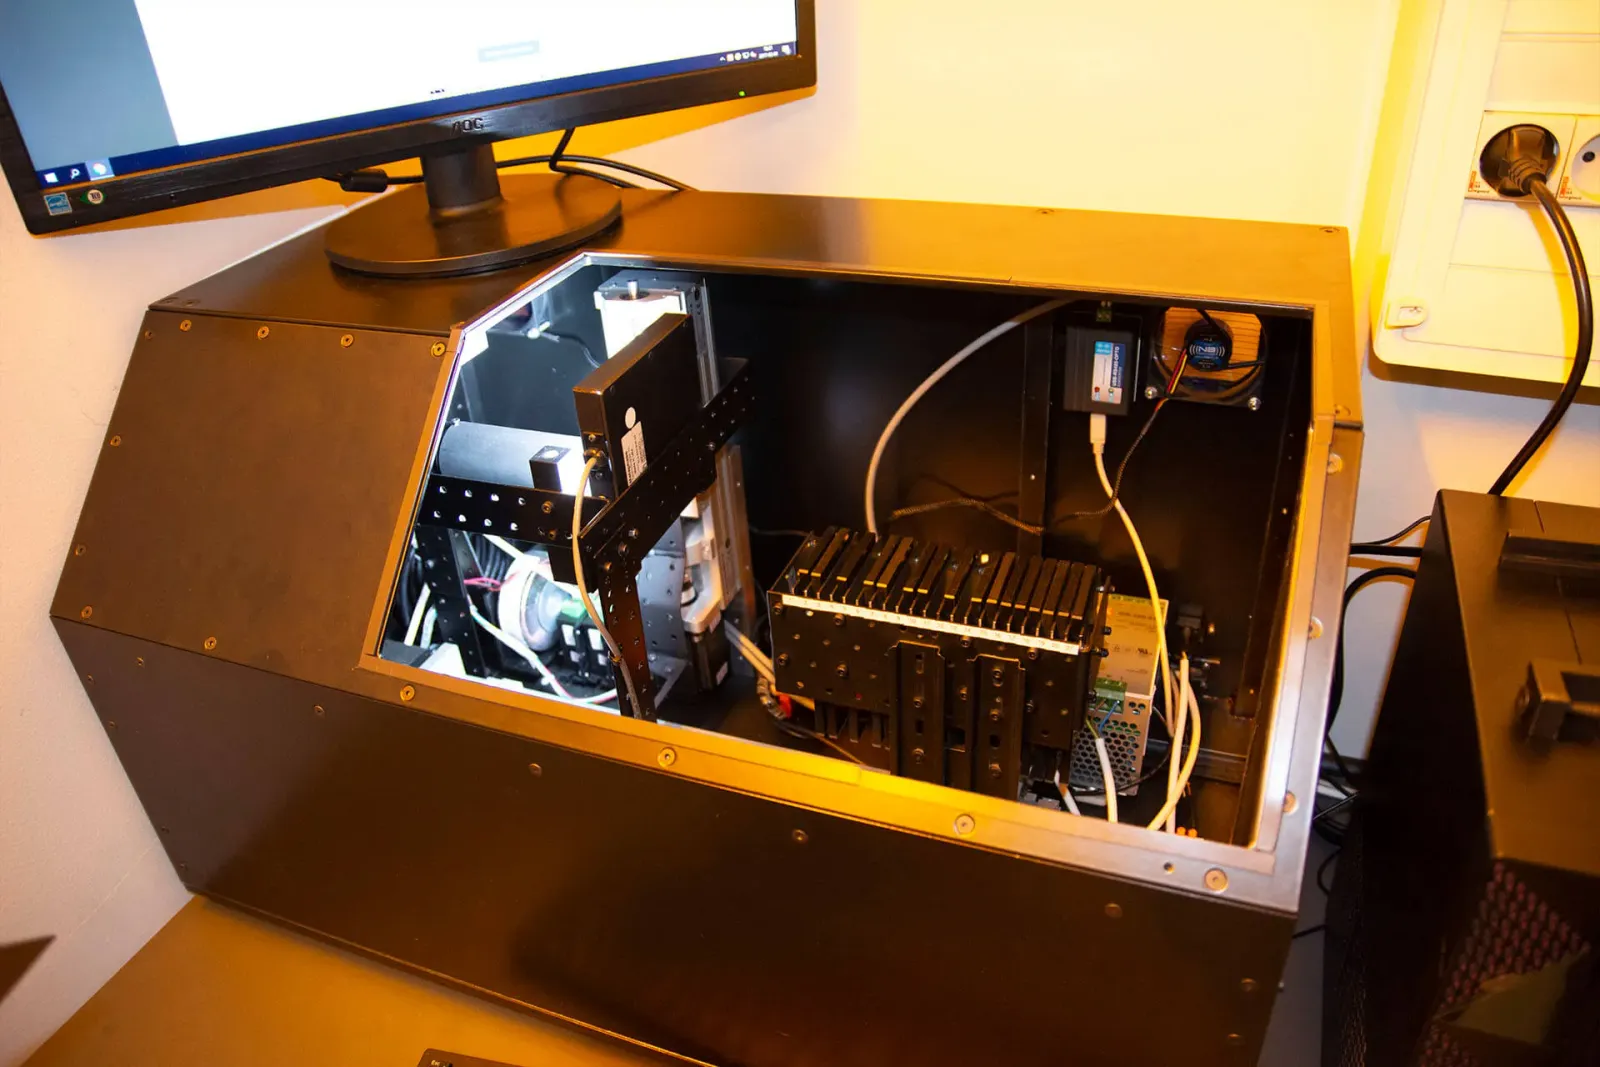
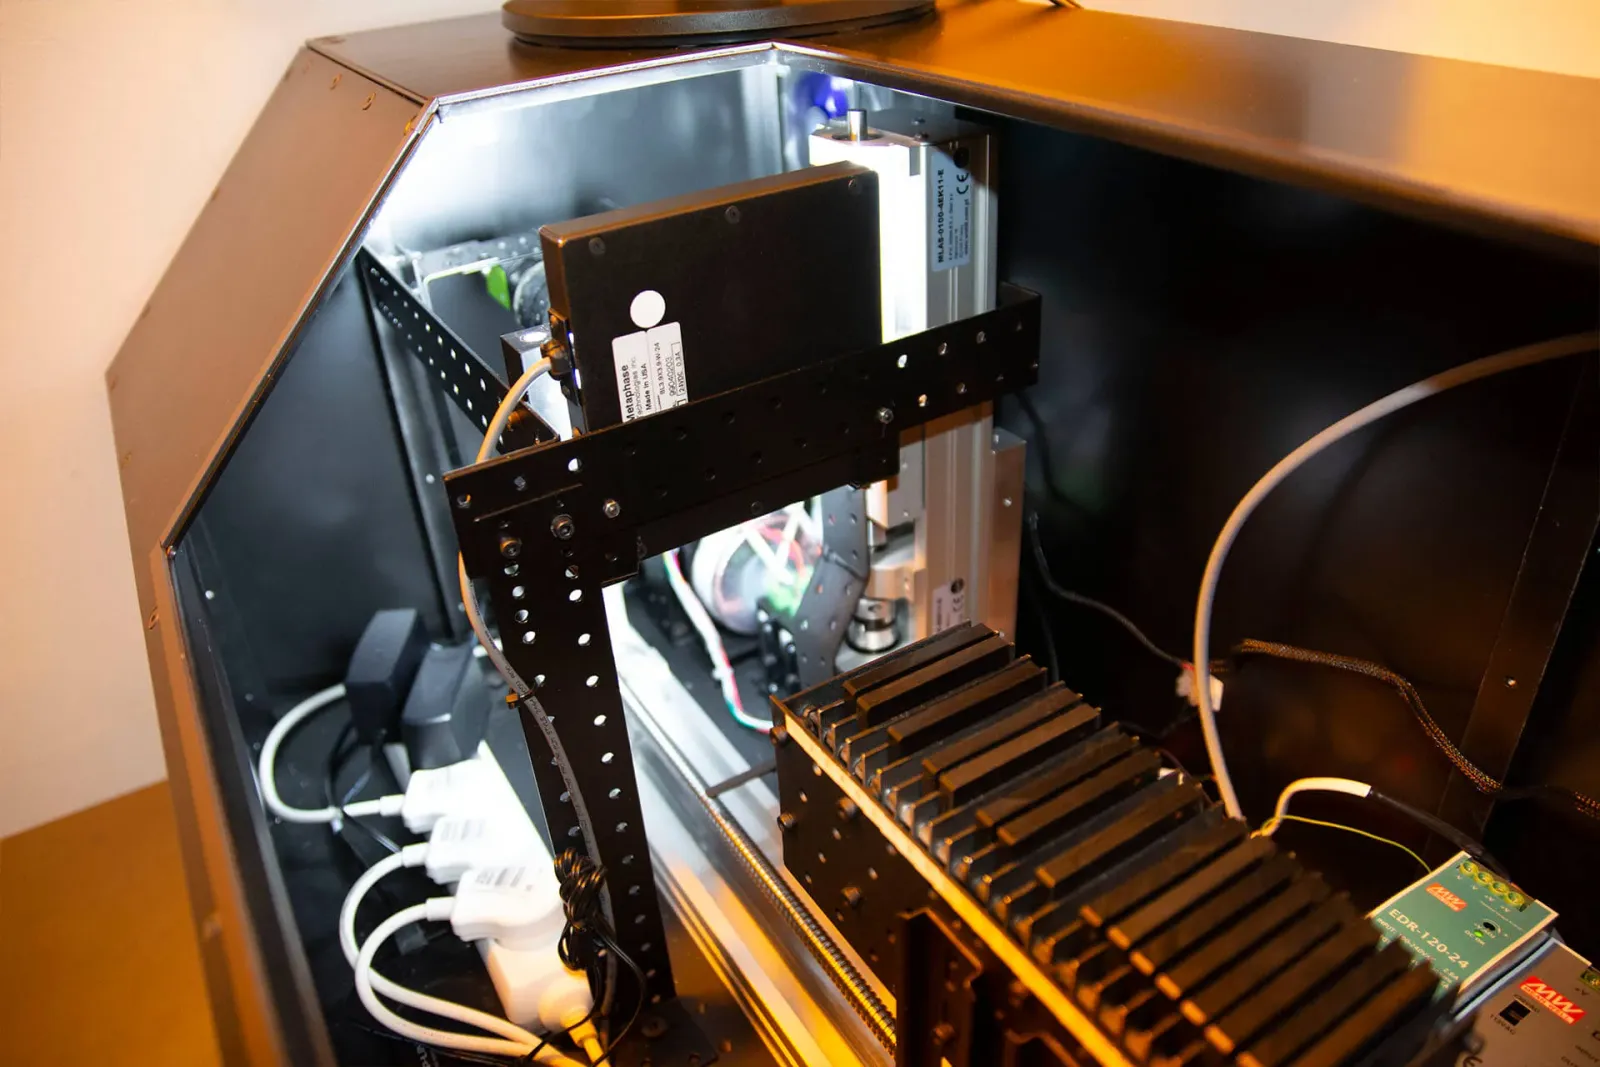
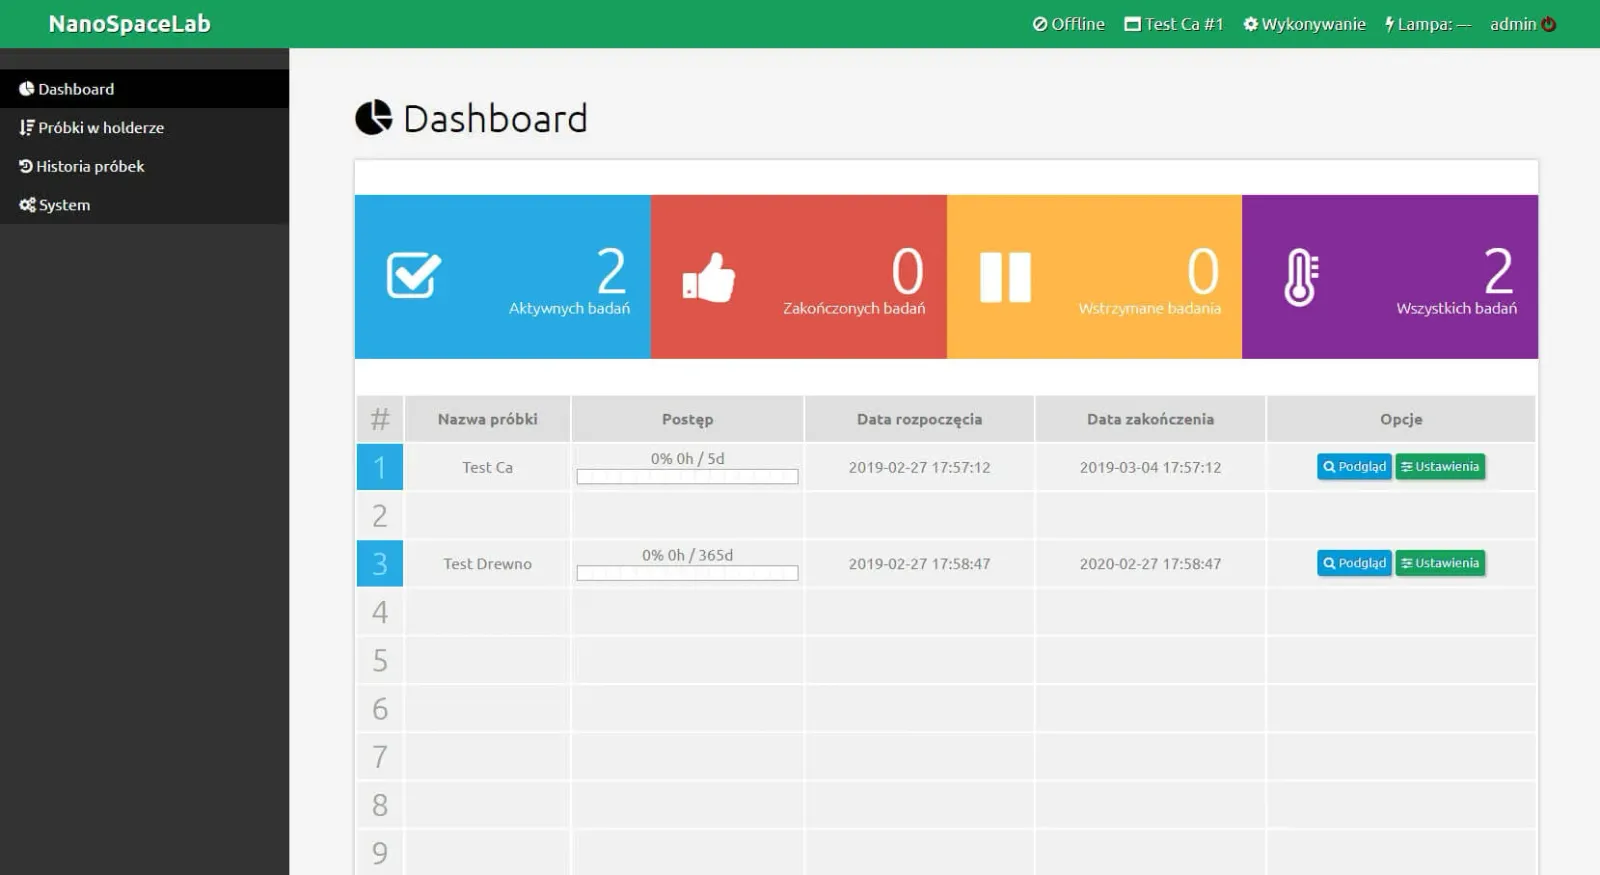
- Ocena warstw barierowych i materiałów do enkapsulacji wymaga bardzo czułych i długotrwałych pomiarów przenikania pary wodnej, trudnych do prowadzenia ręcznie.
- Rozwiązanie
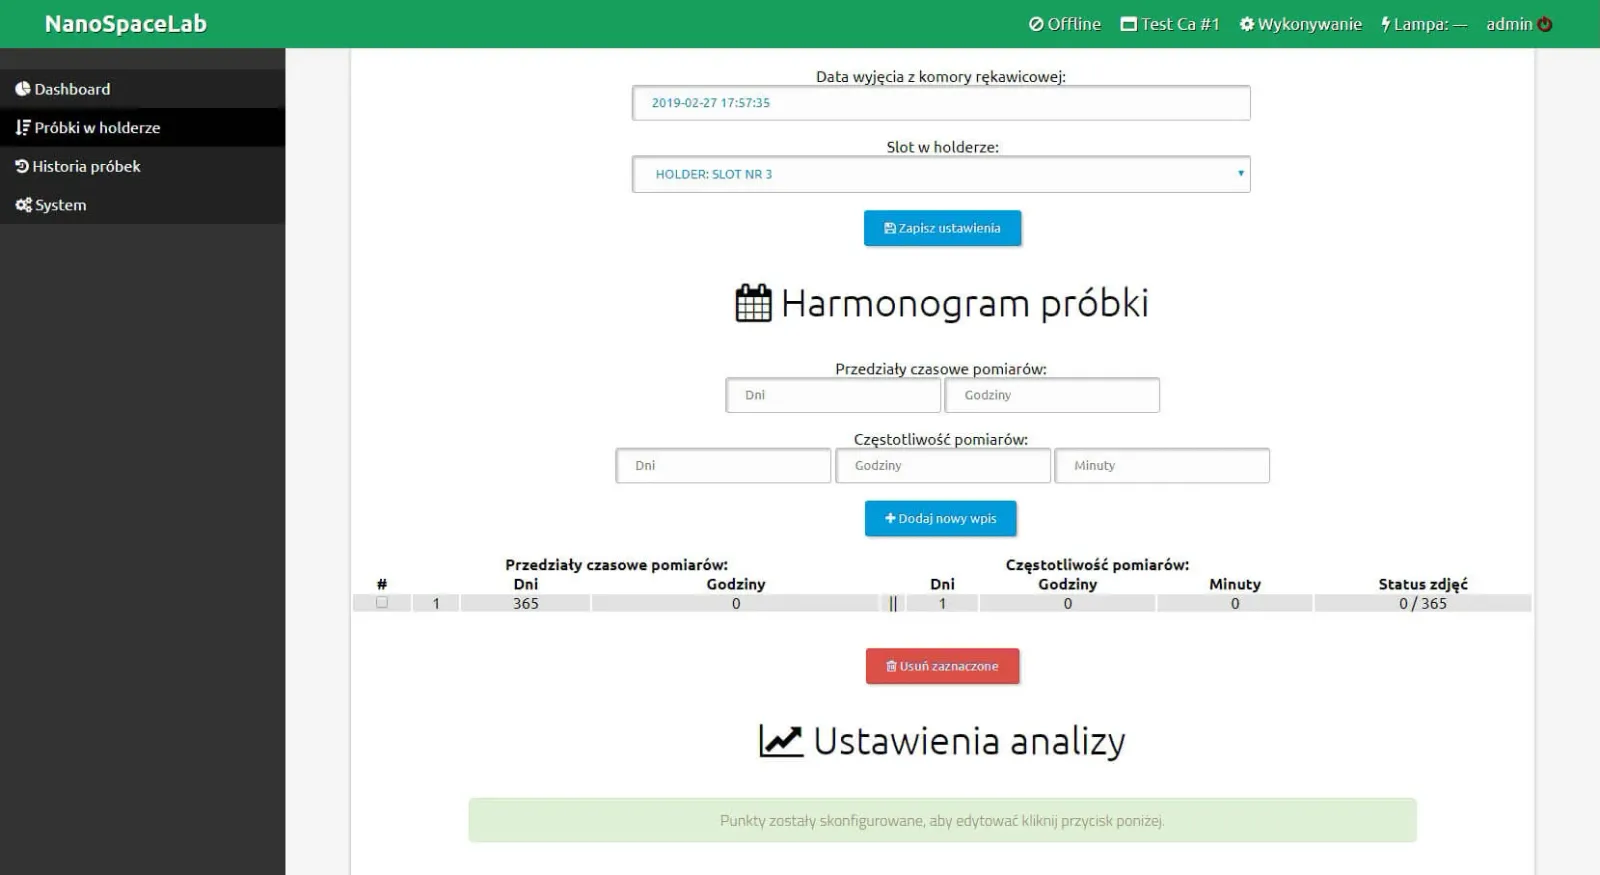
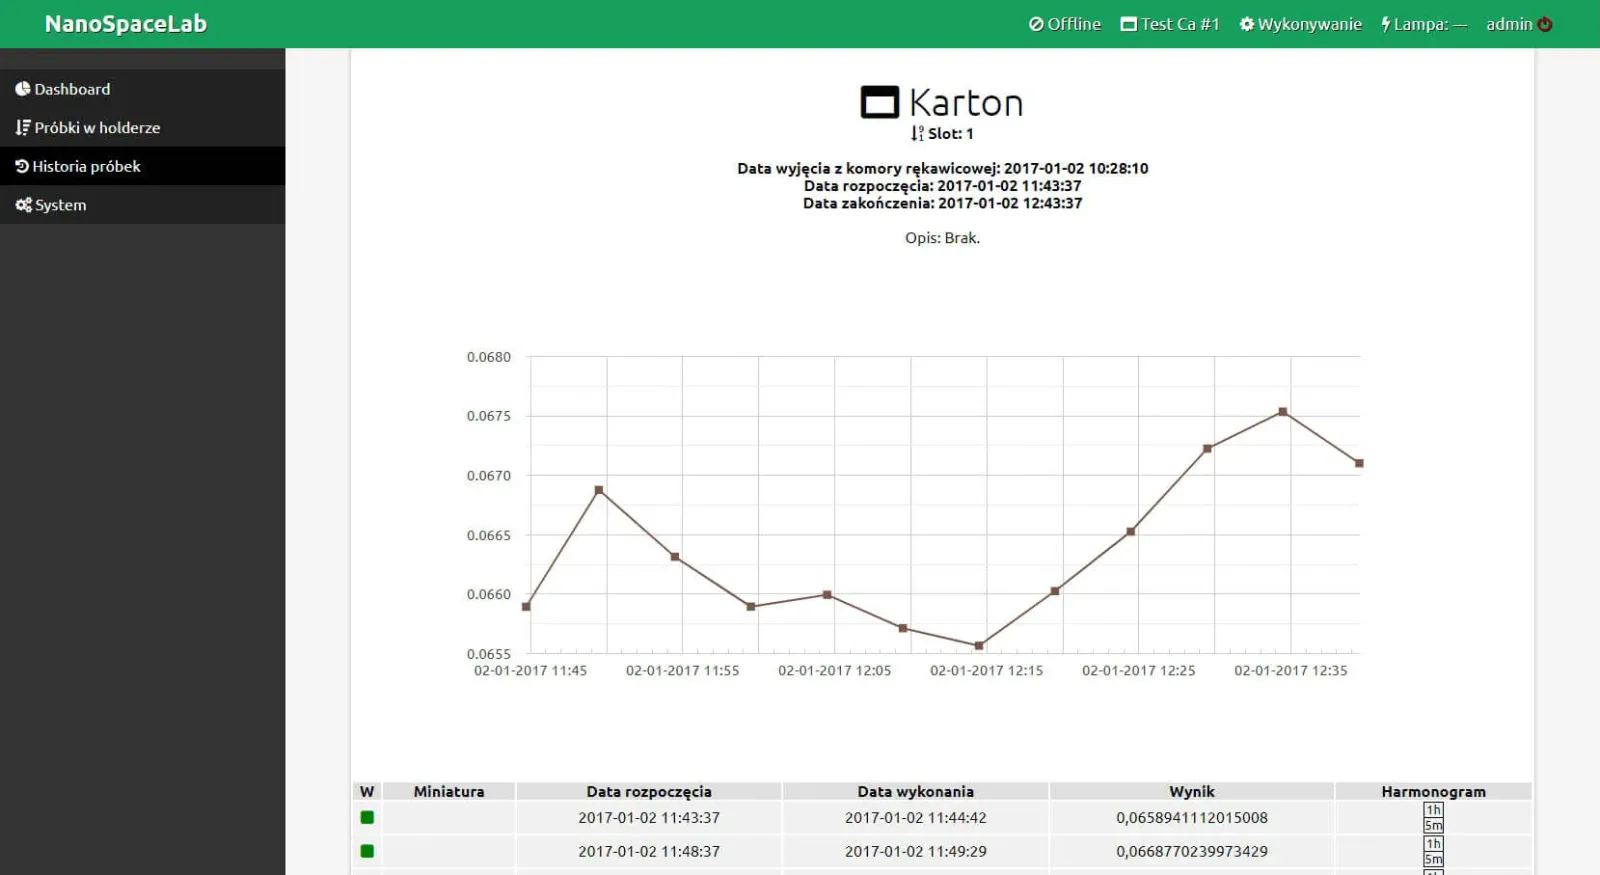
- Stacja mierząca optyczną metodą testu wapniowego, z czułą kamerą, automatycznym pozycjonowaniem próbek, sterowaniem na Raspberry Pi i aplikacją do planowania pomiarów i analizy wyników.
- Rezultat
- Autonomiczne pomiary ze zdalnym uruchamianiem, zmianą częstotliwości i analizą wyników. Urządzenie jest w ofercie producenta.
Wybrane projekty pochodzą z wcześniejszego doświadczenia zawodowego założyciela Nexebit.
Projekt własny
- Problem
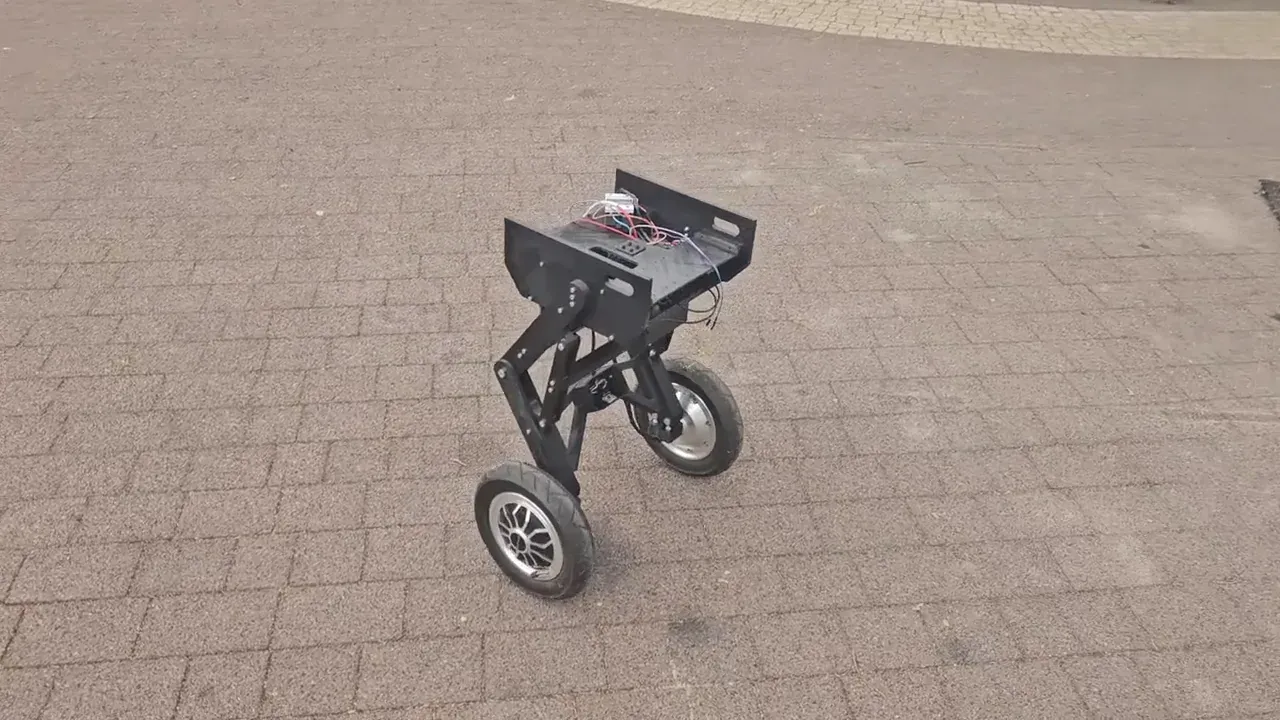
- Robot na dwóch kołach jest z natury niestabilny. Utrzymanie równowagi wymaga szybkiej pętli sterowania opartej na odczytach żyroskopu.
- Rozwiązanie
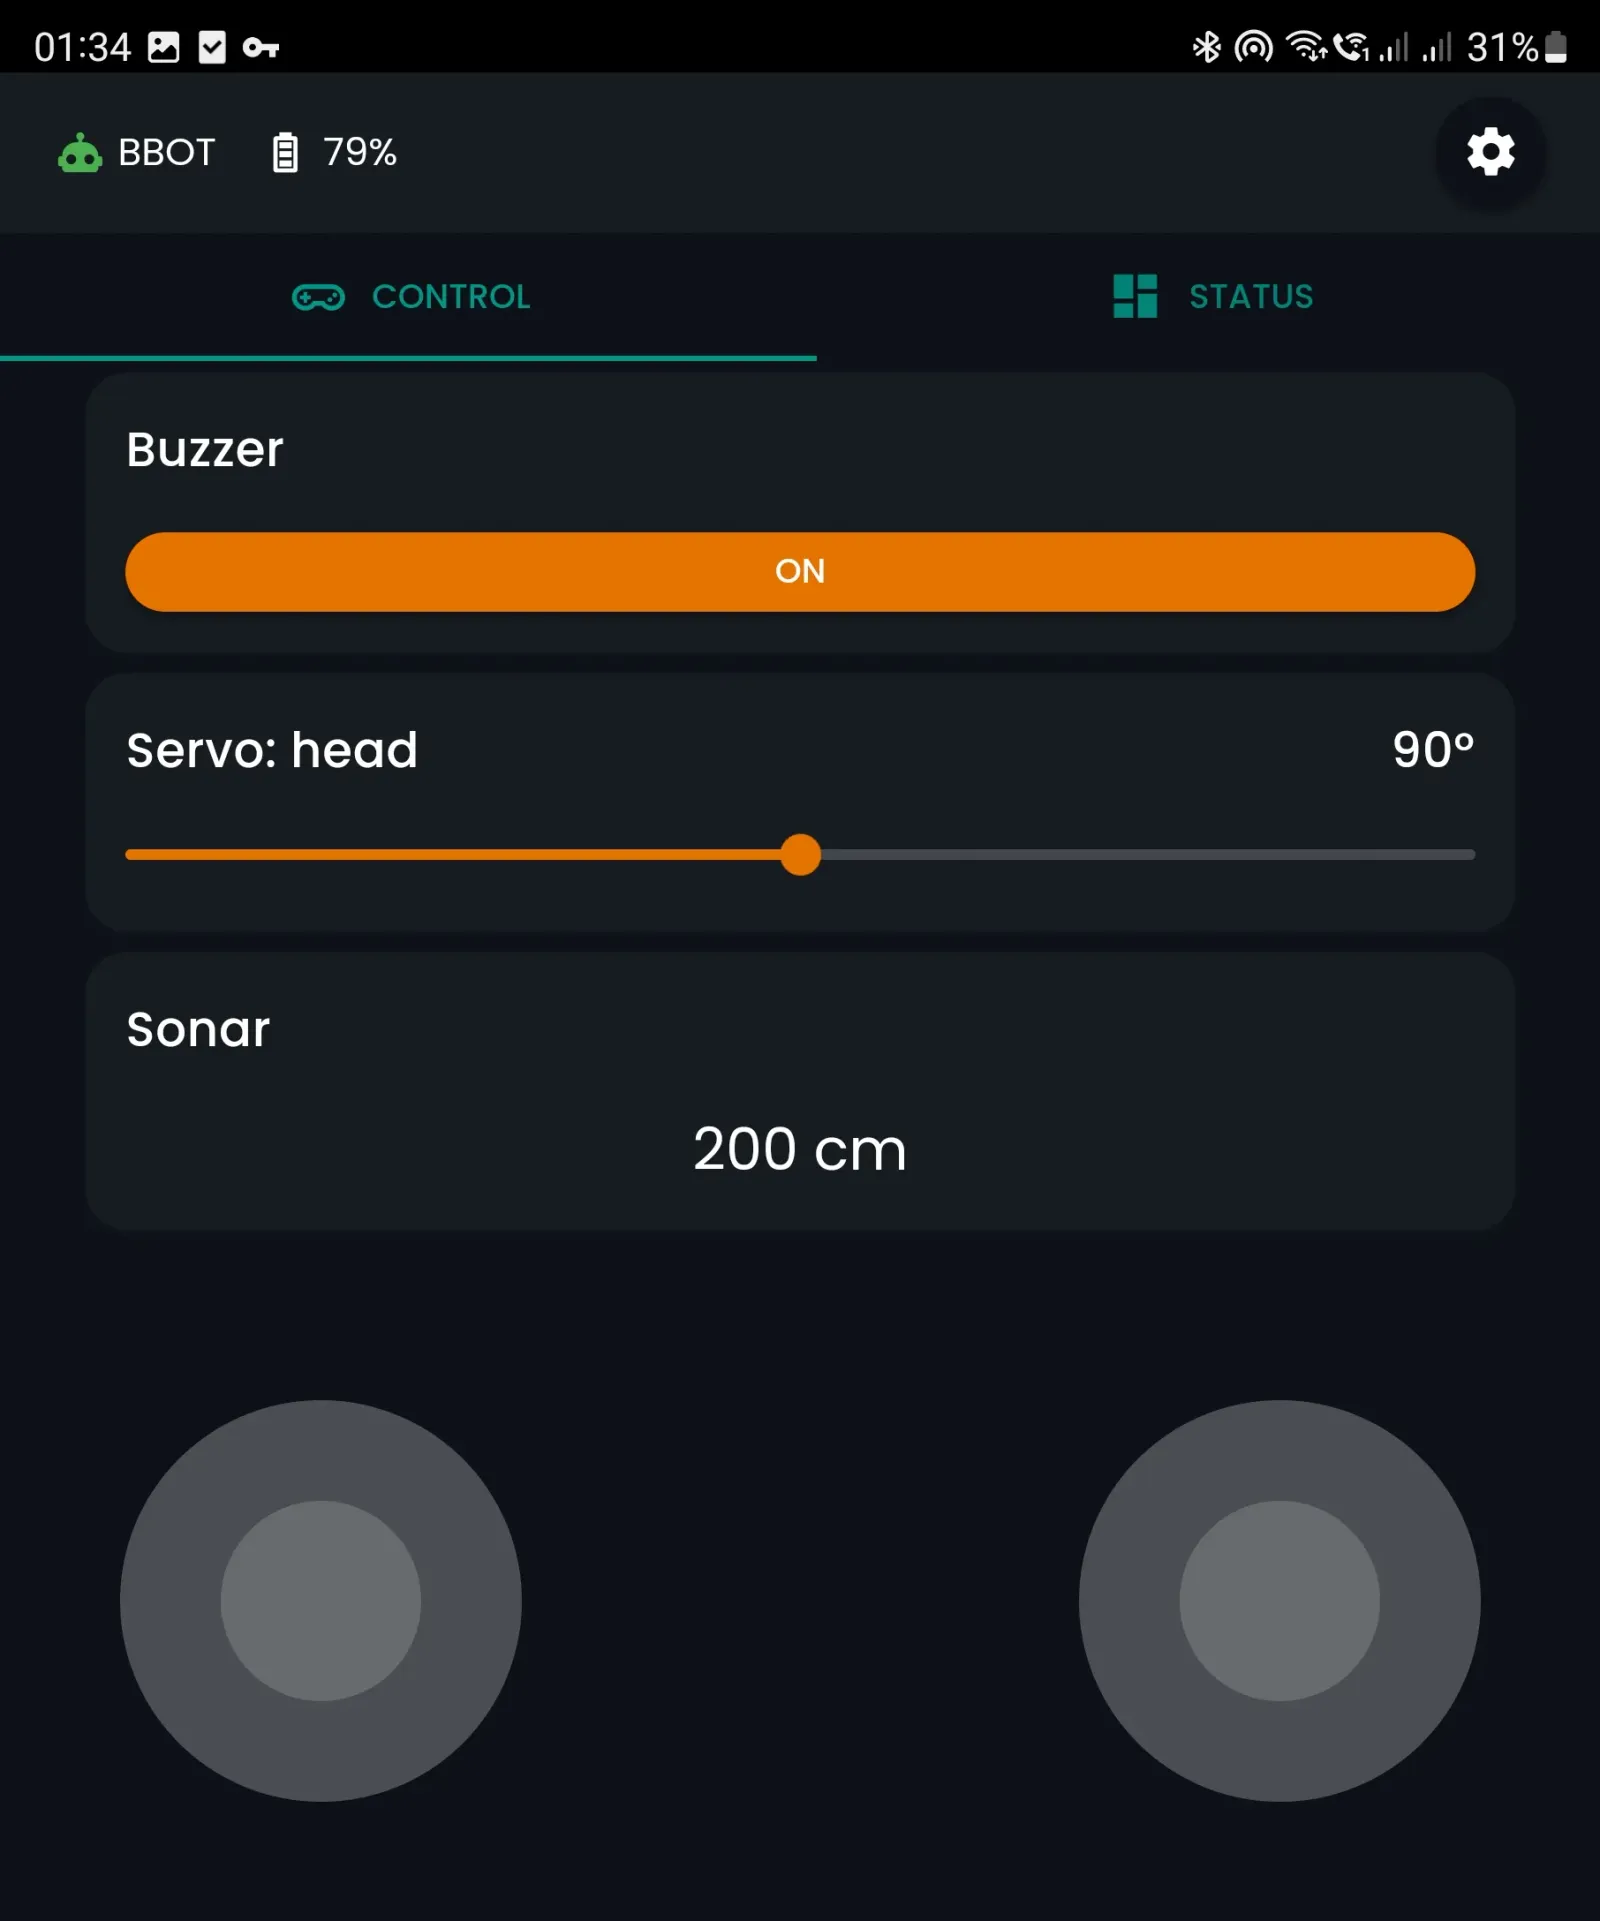
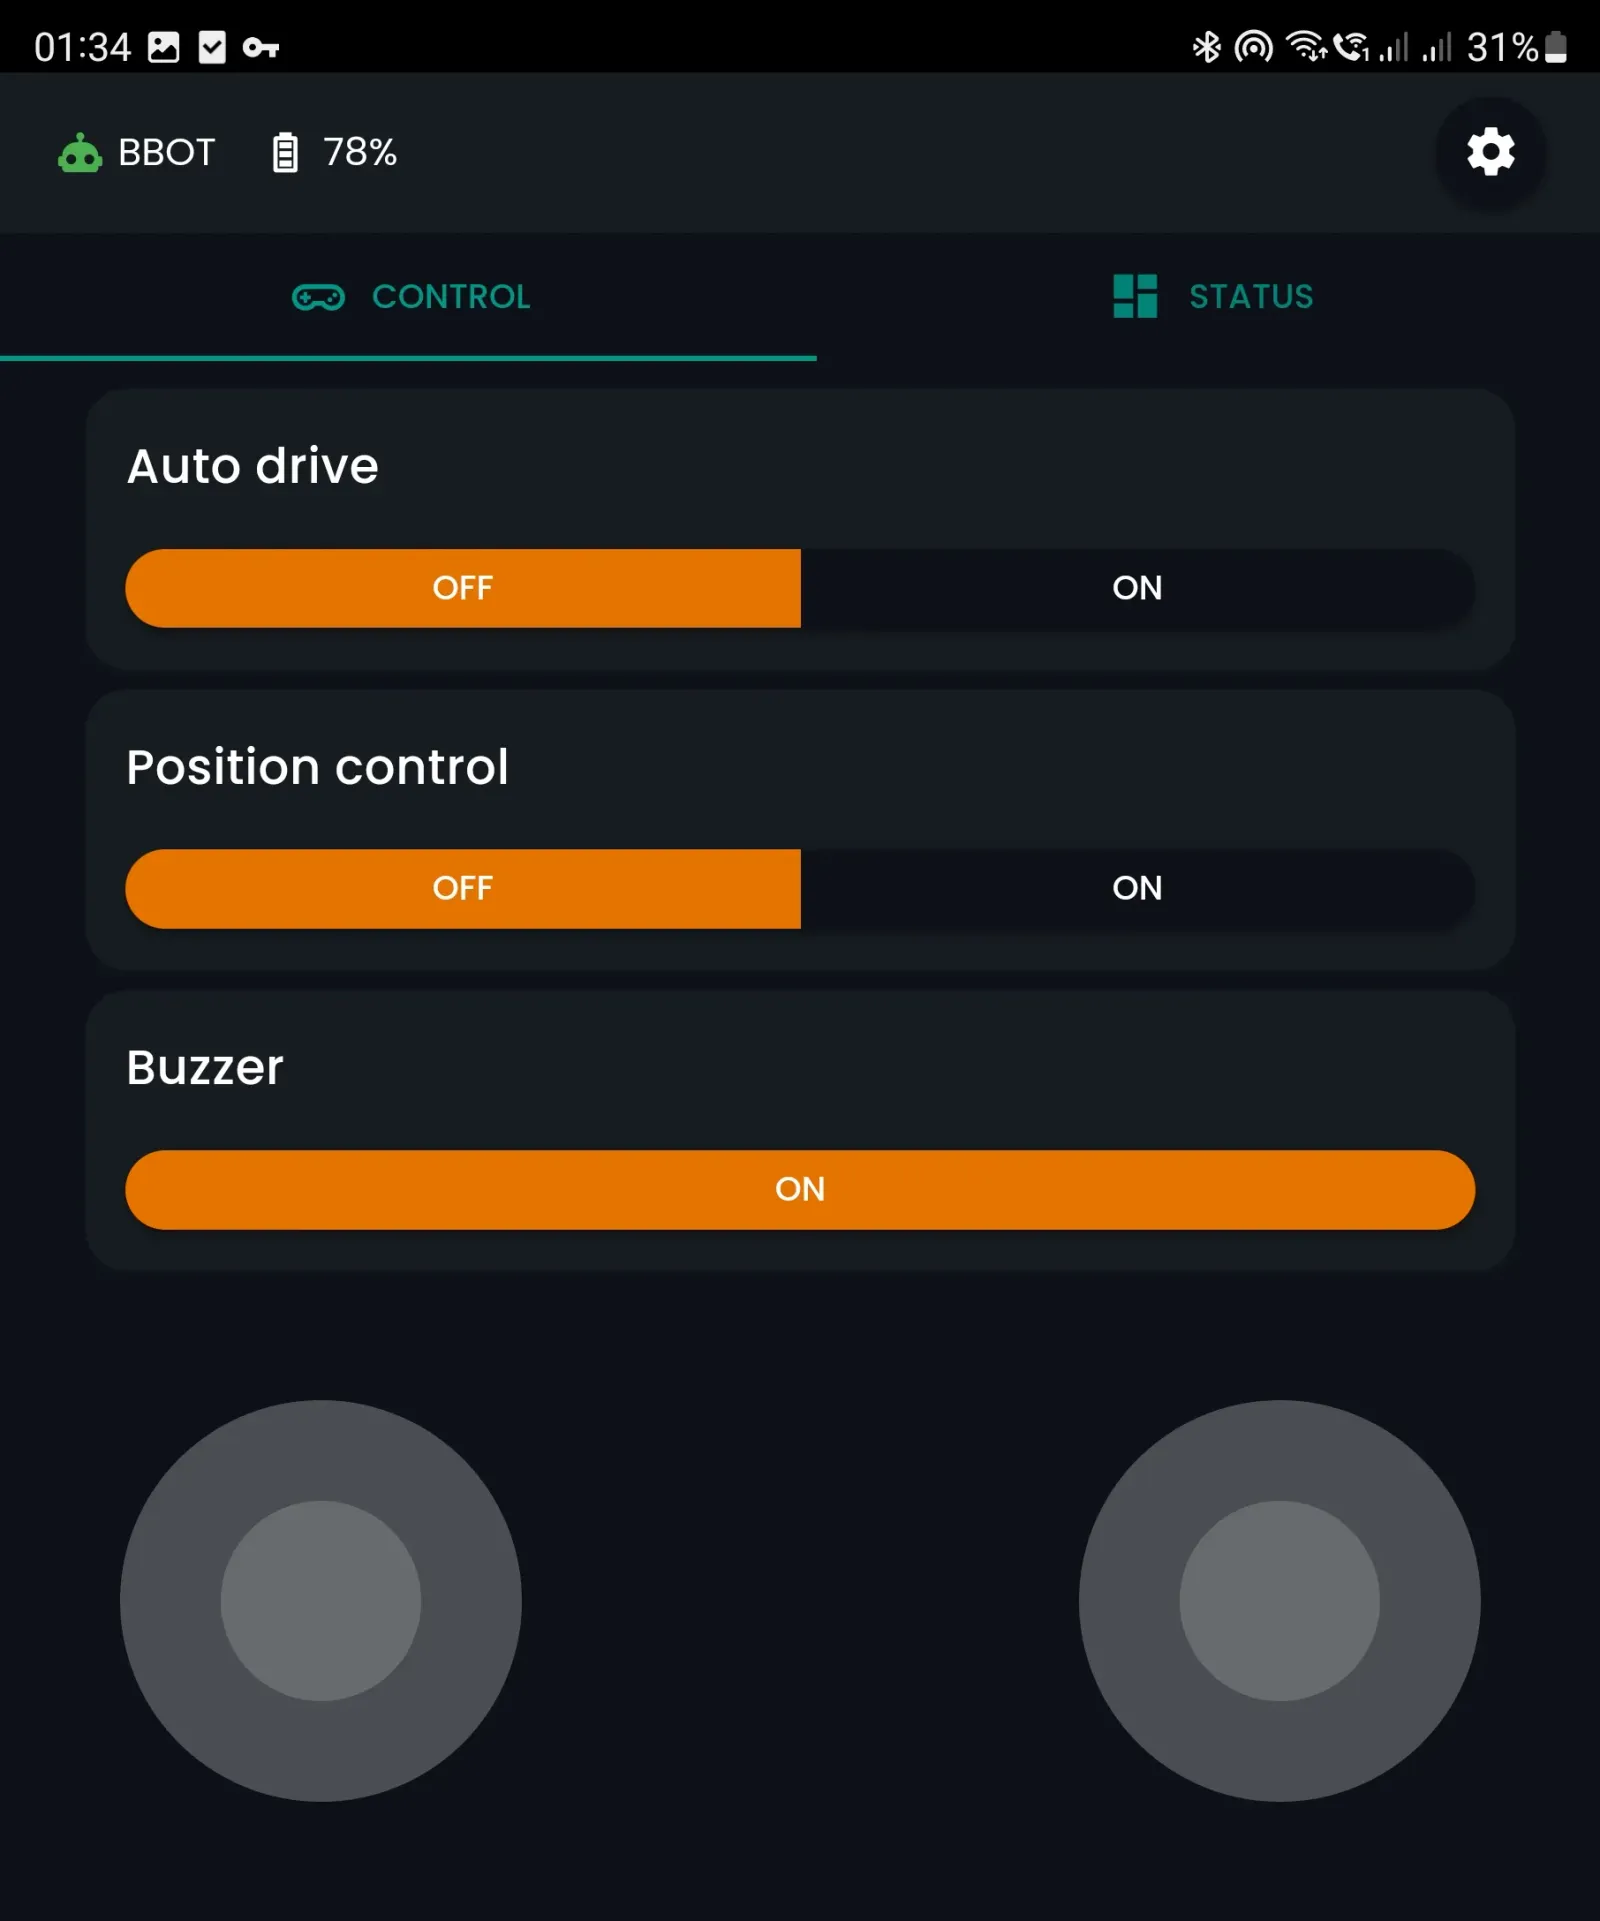
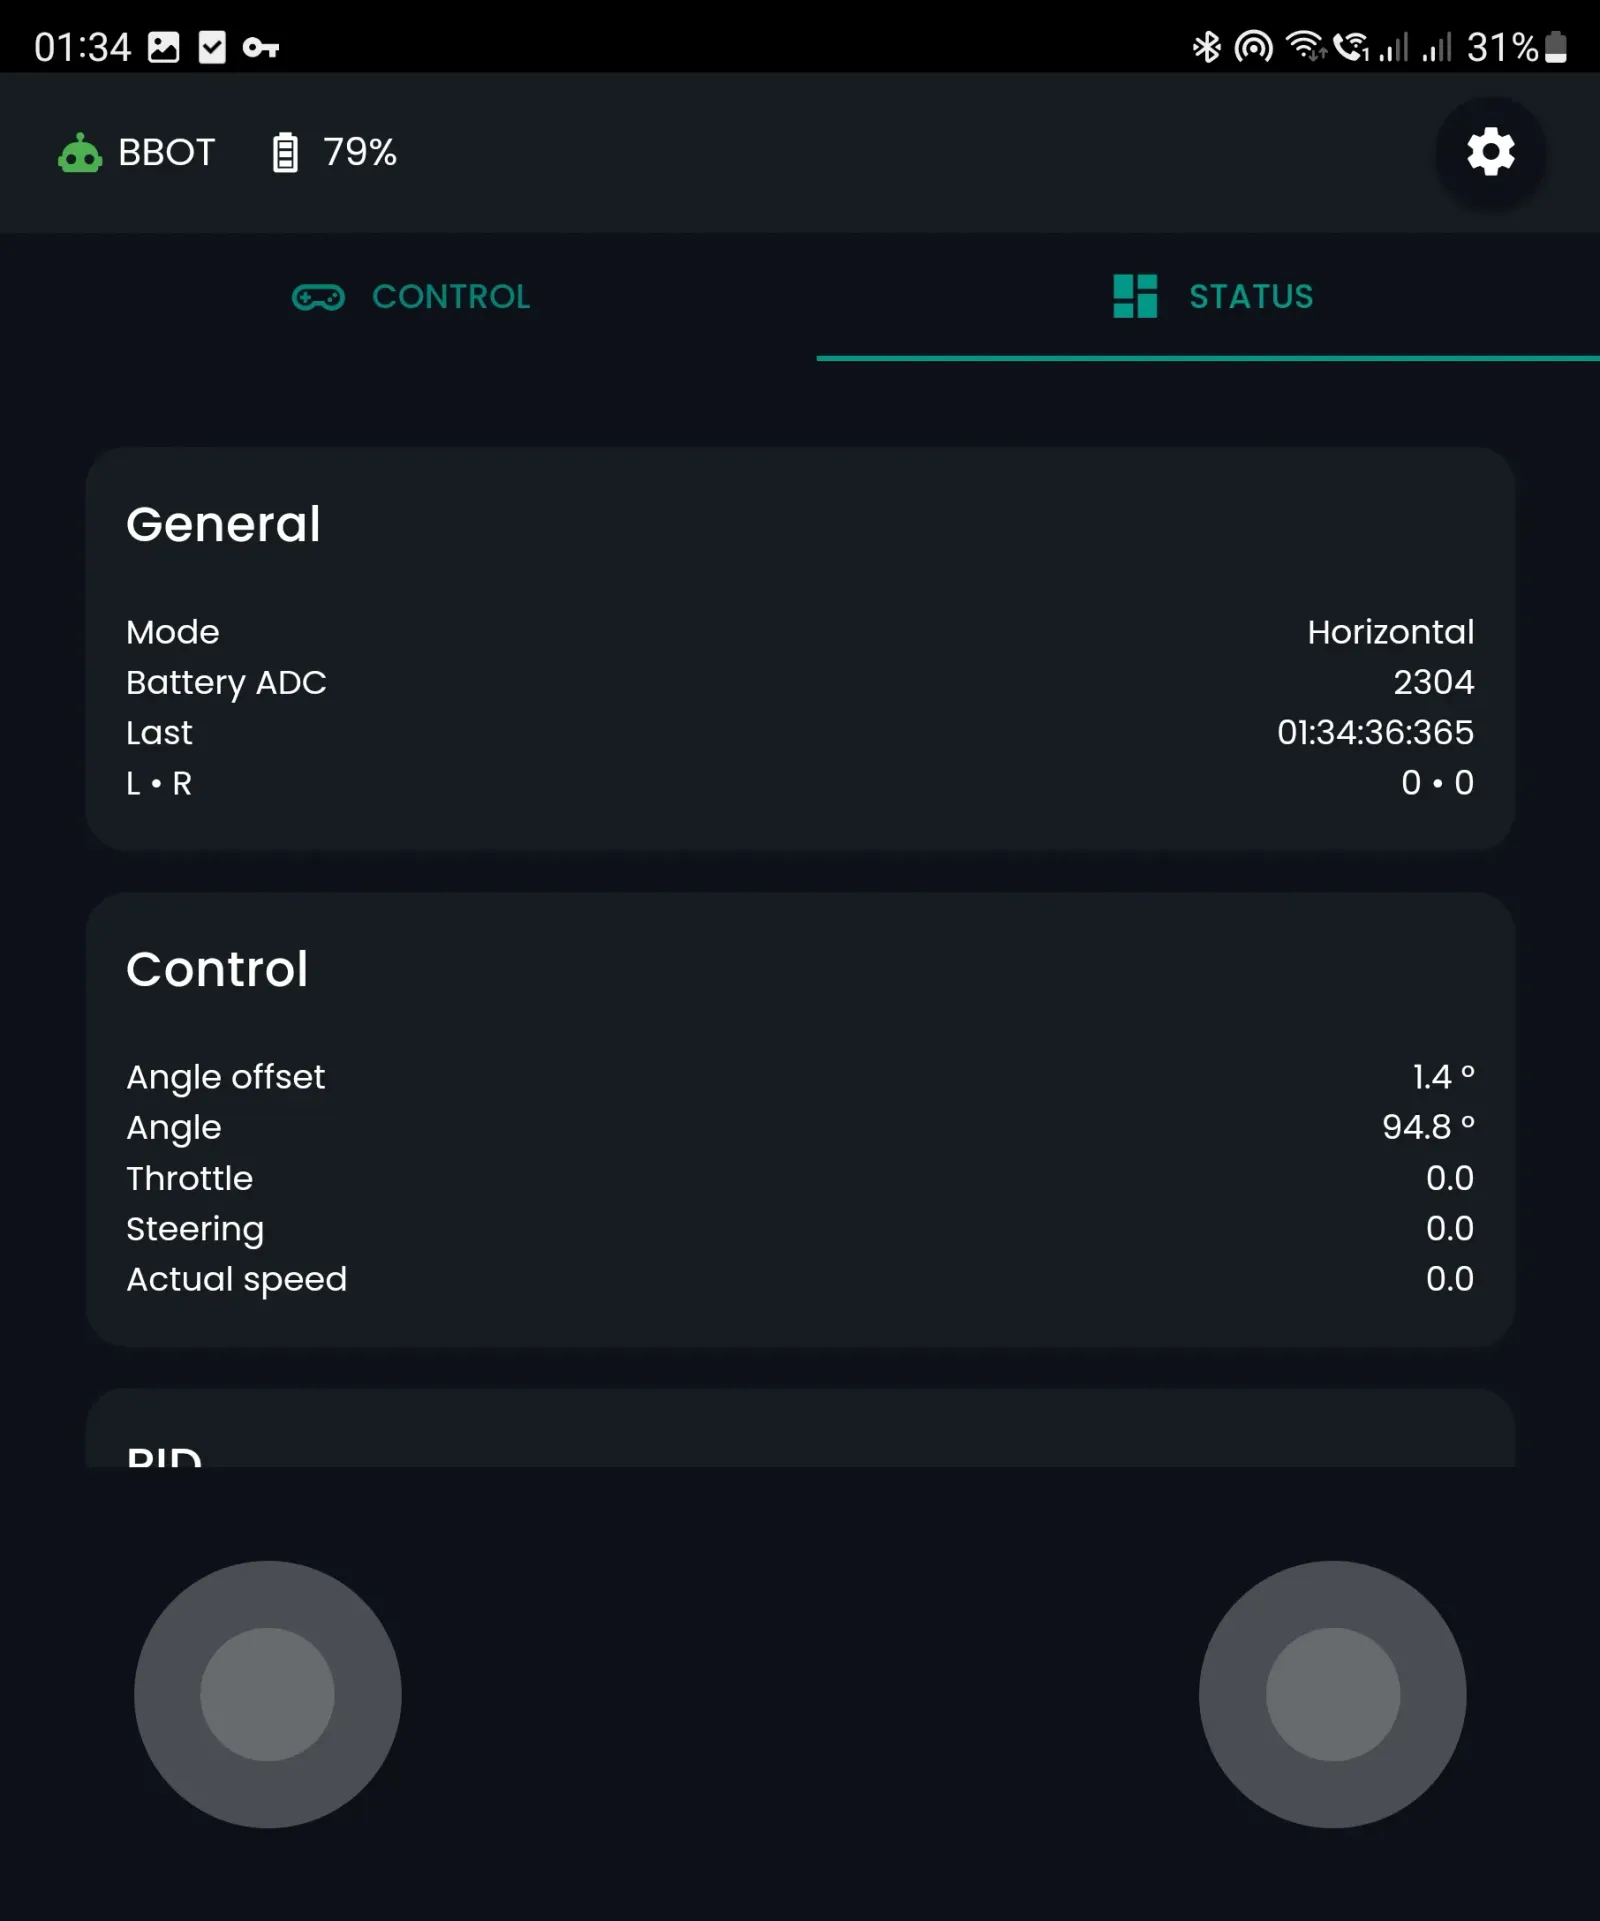
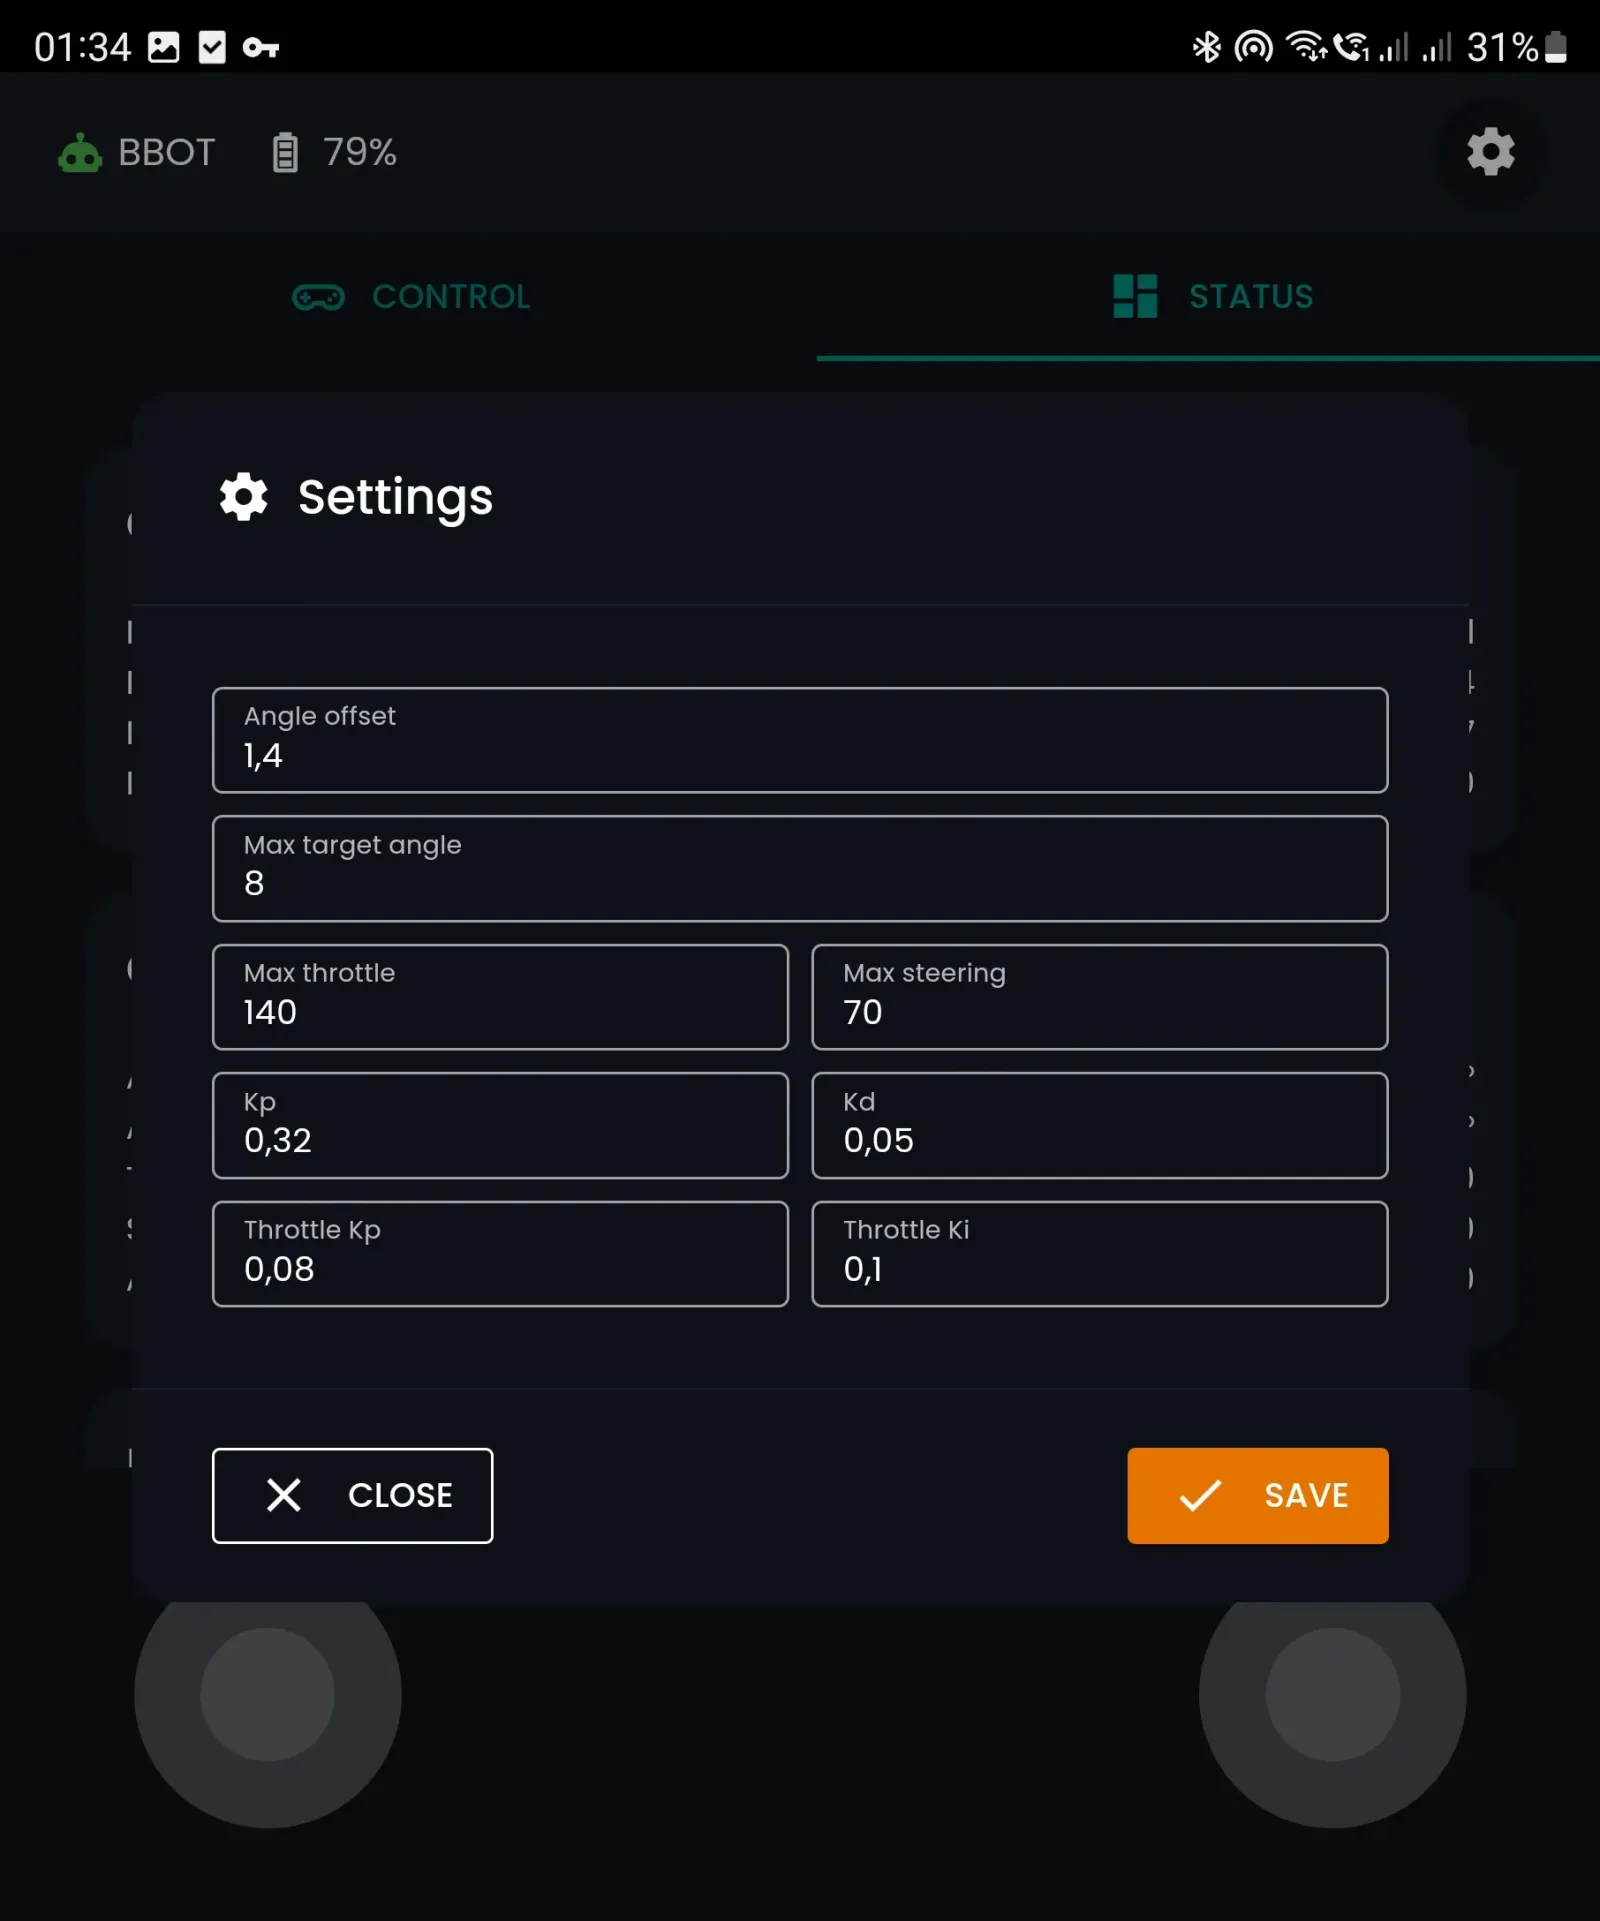
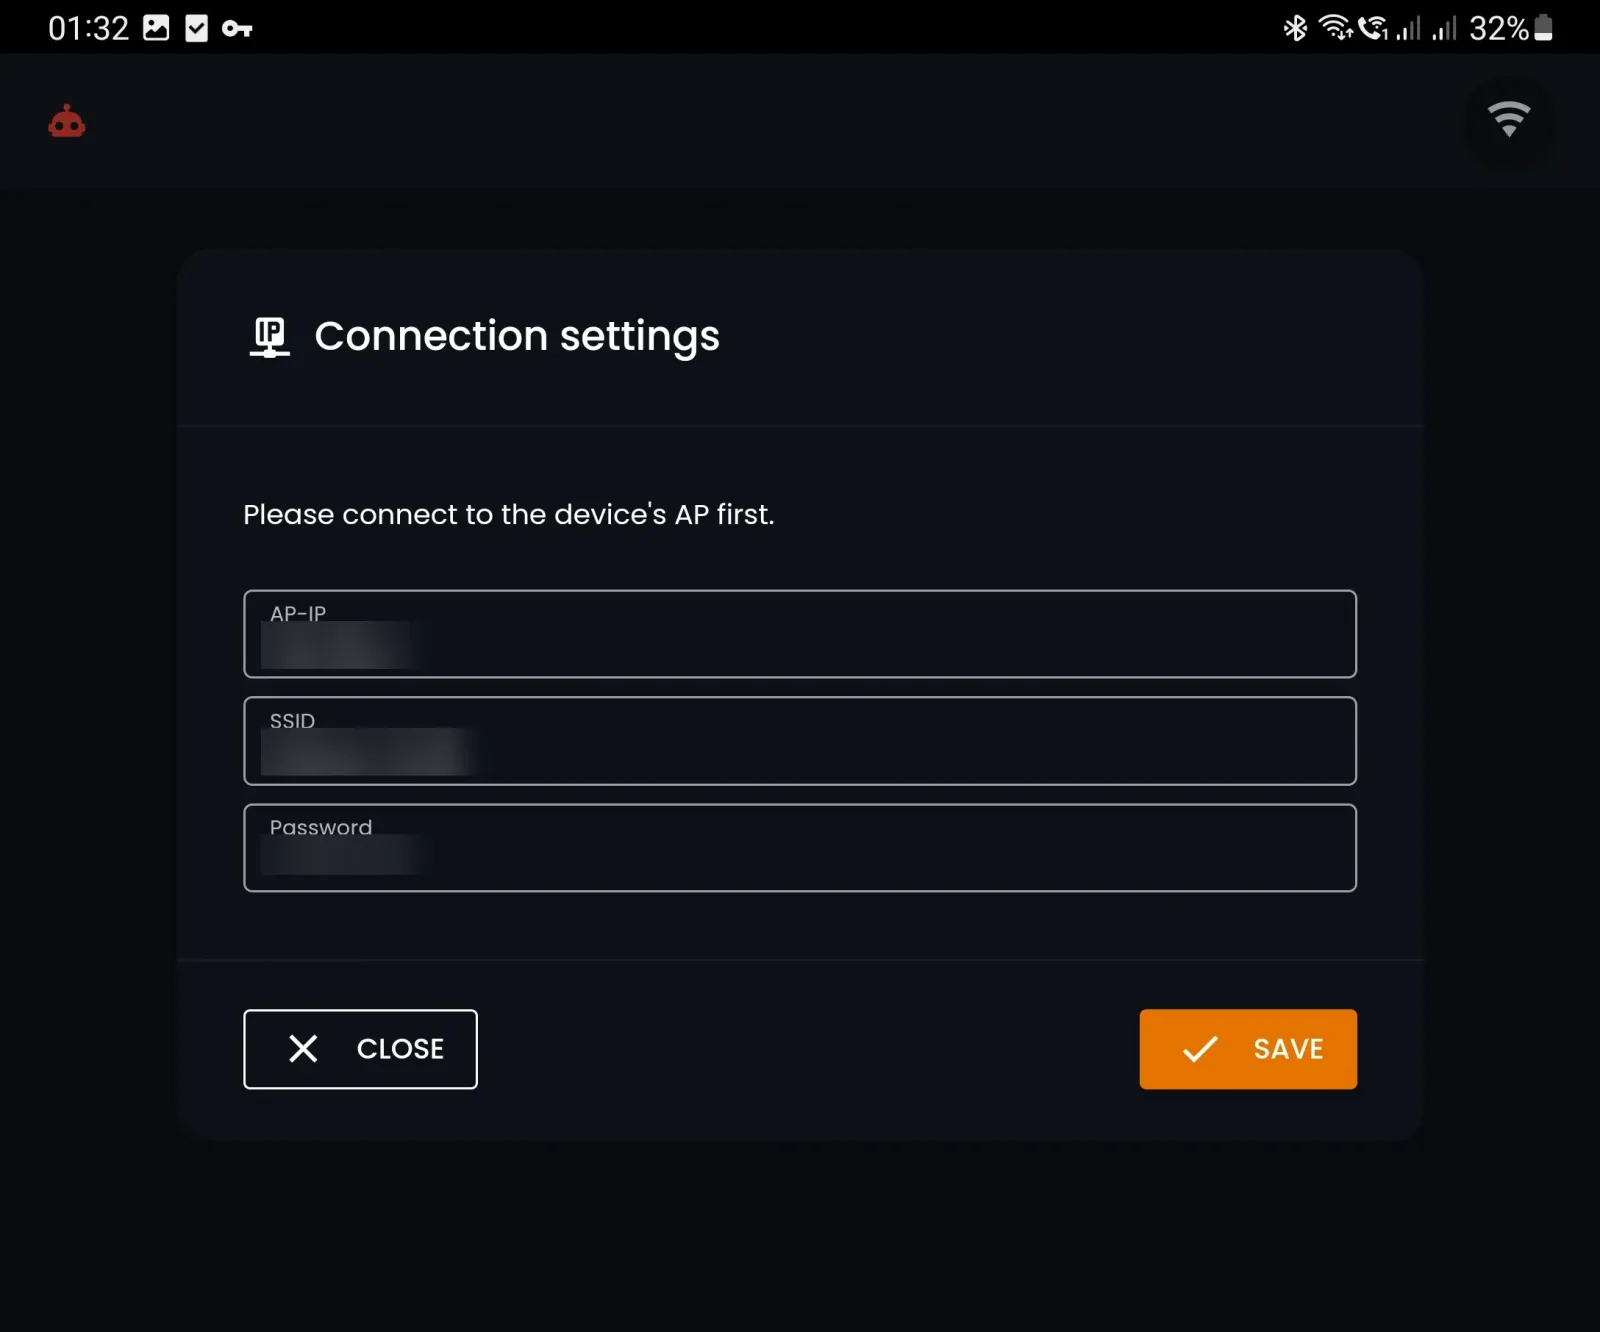
- Autorski regulator PID w C++ na ESP32, konstrukcja zaprojektowana we FreeCAD i aplikacja mobilna do sterowania przez WiFi oraz strojenia parametrów regulatora na żywo.
- Rezultat
- Stabilne balansowanie i jazda, tryb auto drive, wykrywanie przeszkód sonarem i podgląd stanu robota w aplikacji.
Proces współpracy
- 01
Analiza problemu
Rozpoznanie potrzeb, ograniczeń technicznych i oczekiwanego rezultatu.
- 02
Koncepcja rozwiązania
Wybór podejścia technicznego i określenie zakresu eksperymentu.
- 03
Płatny prototyp (PoC)
Zbudowanie i przetestowanie rozwiązania potwierdzającego wykonalność koncepcji.
- 04
Dalszy rozwój
Rozwinięcie prototypu do docelowego rozwiązania, jeśli wyniki testów uzasadniają kontynuację.
Masz nietypowy problem pomiarowy albo pomysł na urządzenie?
Skontaktuj się